

重要安全须知
本章节介绍了安装和使用 OmniPicker 夹爪时必须遵守的重要须知,OmniPicker 夹爪是一款半成品机械,在首次使用之前,必须仔细阅读本说明书,全面了解其相关安全警示与风险。相关人员在每次安装 OmniPicker 夹爪之前,必须进行风险评估,并在使用过程中严格遵守本说明书中所有说明和指导信息。
1.1 安全警示与使用注意事项
严禁将 OmniPicker 夹爪置于高温、高湿、易燃、易爆的环境中,禁止靠近火源,严禁在强电磁场环境中使用(如高压电线附近、大功率机器附近等)。
严禁在夹趾施加过大的力,或用力拉扯夹爪,请勿让 OmniPicker 夹爪承受过大的负载和冲击。
严禁用 OmniPicker 夹爪抓取过重、过热、尖锐、表面粗糙、有腐蚀性的物体。
严禁用 OmniPicker 夹爪操作危险机械。由于此类行为导致的人身伤害及财产损失,我司不承担任何责任。
严禁未成年人单独操作 OmniPicker 夹爪。确需使用时,须在具备操作资质的成年人员全程监护和指导下进行。
未接受过产品安全操作培训、不熟悉设备运行逻辑与安全规范的人员,严禁独立进行通电运行与调试操作。
严禁酒后、疲劳、服用影响判断或反应能力药物后操作 OmniPicker 夹爪,严禁行动或认知能力受限人员独立操作 OmniPicker 夹爪。
操作前确保所有电缆、插头、插座完好无损。遇到异常情况(如短路、过热等)时立即断开电源。
1.2 潜在风险评估
机械危害:因接触 OmniPicker 夹爪或其夹持的尖锐物体而导致压伤、擦伤等。
电气危害:因接触带电零件而导致电烧伤或触电。
高温危害:因长时间接触 OmniPicker 夹爪的高温表面而导致皮肤烧伤等。
噪音危害:无。
振动危害:无。
辐射危害:无。
材料/物质危害:无。
人体工程学危害:因接触组件缝隙而导致夹伤等。
环境危害:无。
1.3 质保与售后服务范围
OmniPicker 夹爪具有6个月保修期。质保期内,若在投入使用后,出现因制造或材料不良所致的缺陷,公司提供必要的备用部件予以更换或维修。若设备缺陷是由处理不当或未遵循用户指南中所述的相关信息或私自拆卸产品所致,则本产品质量保证即告失效。在不违背本产品质量保证的原则下,若产品已经超出保修期,公司保留向客户收取更换或维修费用的权利。在保修期外,如果设备呈现缺陷,公司不承担由此引起的任何损害或损失,包括但不仅限于生产损失或对其他生产设备造成的损坏。
除说明书明确允许的拆装操作外,严禁私自拆解 OmniPicker 夹爪,否则将导致《销售协议》中保修相关条款失效。如发生任何故障,请及时联系售后维修人员。
1.4 免责声明
公司致力于不断提高产品可靠性和性能,并因此保留升级产品的权利,恕不另行通知。公司已尽力确保本手册内容的准确性和完整性。由于产品持续改进、版本更新或排版印刷等原因,手册内容可能与实际产品存在差异,请以实际产品及公司最新发布的信息为准。以下情况导致的故障不在本保修范围内:
1)未按用户手册要求安装、接线、连接其他控制设备;
2)未经允许,私自拆装夹爪;
3)使用时超出用户手册所示规格或标准;
4)由于运输不当导致的产品损坏;
5)事故或碰撞导致的损坏;
6)火灾、地震、海啸、雷击、大风和洪水等自然灾害。
7)夹爪在带电状态下,不支持电源及信号线热插拔功能,请使用者规范使用;如若未按要求进行热插拔出现故障,客户承担相应责任。
本公司对于因客户违反本章节内的免责声明而造成的任何损失或伤害不承担任何责任。请客户在购买和使用本产品前,仔细阅读并同意本免责声明。
1.5 维护与保养说明
为保证 OmniPicker 夹爪长期稳定运行,请按照以下要求进行保养与存放。
长期存放时,建议将本产品放在清洁、干燥、通风、温度适宜、无强光、无腐蚀性气体、无强电磁干扰、远离火源和热源的环境中。
长期存放时,应断开电源及信号线,避免夹爪长期处于受力、弯折、挤压或悬挂状态。建议使用原包装或防尘、防震包装进行保护。
在没有保护的情况下,严禁让 OmniPicker 夹爪接触液体(酒、水、饮料等)、沙尘和腐蚀物,且应避免雨淋。如不慎接触,请立即切断电源,及时检查接口、关节和外壳状态。
请勿直接用水冲洗、浸泡或喷洒清洁液。请勿使用酒精、强酸、强碱、腐蚀性清洁剂、挥发性溶剂或研磨性材料清洁夹爪。可以使用干燥洁净的软布擦拭夹爪的硬质外壳表面去除浮尘。
请定期进行维护和检查,确保机器的组件如电机、电源等正常运行,避免因老化或损坏导致的危险。
夹爪发生故障后,请勿自行拆卸或强行继续使用。应记录故障现象、发生时间、使用环境、负载情况及异常提示,并及时联系售后维修人员。非授权维修、私自拆解、改装或使用非原厂配件造成的损坏,可能导致保修条款失效,相关风险由使用者自行承担。
产品简介
2.1 产品概述
OmniPicker 是一款自适应的通用夹爪。融合了不同模态的夹爪设计的优点,只用一个主动自由度就可以实现各种不同形状物体的抓取。产品非常轻便易用,重量只有 430g 。OmniPicker 用途多样,适用于各种抓取任务,适配多种机器人本体如人形机器人,工业臂、协作臂等,OmniPicker 提供多种软件通信协议开发接口,帮助客户快速完成适配。此外夹爪具备主动力控能力,可以完成如数据采集,轻度作业等多种任务。

2.2 主要特性
超低BOM成本
自适应模式&夹持力
夹持力自锁
前馈力控
驱动内置
2.3 产品基础信息
产品型号 | OmniPicker |
|---|---|
CE-EMC认证 | 满足EN IEC 61000-6-1/6-2/6-3/6-4
|
RoHS认证 | 满足RoHS认证 |

2.4 产品参数
OmniPicker 关键产品参数典型值如下
参数 | 典型值 |
产品重量 | 0.43kg |
最大夹持力 | 30N |
最大推荐负载 | 1.5kg |
最大行程 | 120mm |
打开/闭合时间 | 0.7s |
重复定位精度 | ±0.05mm |
通信协议 | CAN、CAN-FD、RS485、串口、Modbus RTU |
额定工作电压 | 24V DC |
2.5 环保与废弃处理声明
本产品属于电子电器废弃物范畴,请依据 WEEE(废旧电子电气设备)指令相关要求。产品废弃时禁止与普通生活垃圾混合投放,请在产品报废后将其送至当地具备资质的电子废弃物回收网点,通过专业分类处置实现资源回收与无害化处理,降低对生态环境的潜在影响。
本产品严格遵循 RoHS环保法规要求,产品各部件有害物质含量均符合法定限值标准。
2.6 生产厂家信息
厂家名称 | 上海临界点创新智能科技有限公司 |
厂家地址 | 上海市徐汇区天平路185号11层1107室 |
联系方式 | 021-20960883 |
产品安装说明
3.1 装箱清单
OmniPicker * 1
CAN-FD 通讯线 * 1
3.2 安装指引
在购买的智元灵犀X1通用人形套餐中有安装使用的物料,如图1,请自备安装工具如图2
序号 | 物料名称 | 数量 |
1 | OmniPicker | 1 |
2 | 超短头内六角螺栓 M3x6 | 3 |
3 | 后盖 | 1 |
4 | 手转接支架 | 1 |
5 | 圆柱头内六角螺丝 M4x8 | 4 |
6 | 手链接支架 | 1 |
序号 | 工具名称 | 型号/规格 |
1 | 内六角扳手 | H2 |
2 | 内六角扳手 | H2.5 |
3 | 内六角扳手 | H3 |
按以下步骤完成 OmniPicker 的组装
STEP1:如图1,将OmniPicker底部圆周4颗沉头内六角螺丝M2.5x8用H2内六角扳手取下后得到后盖;
STEP2:如图2,用H2.5内六角扳手将3颗超短头内六角螺丝M3x6拧入后盖,固定在手转接支架上;
 |  |
STEP3:如图3,用H2内六角扳手将第1步拆下的4颗沉头内六角螺丝M2.5x8装回夹爪上;
STEP4:如图4,用H3内六角扳手将4颗圆柱头内六角螺丝M4x8把夹爪固定在手连接支架上;
 |  |
STEP5:左右夹爪按照同样的方式安装,装完后夹爪宽手指均靠身体外侧;
STEP6:若拿到的夹爪在STEP1拆除螺丝时阻力很大,可能原因为螺丝固定时涂有螺纹胶,建议尝试热风枪加热后拆除;
STEP7:插入夹爪线缆。
NOTE:后盖和手转接支架固定时注意安装方向
3.3 使用其他机械臂
用户如将OmniPicker接到其他机械臂上,可参考如下安装接口图纸自行设计转接件。


STEP 文件 👉 https://cn.agilink-ai.com/uploads/upload/files/20260723/332e75ff909574b88c06f76b39e35310.zip
3.4 常见故障排查
常见故障 | 解决措施 |
|---|---|
夹趾软胶磨损 | 更换夹趾(或软胶) |
螺丝拆卸再拧紧后松脱 | 每个螺丝拆卸后不再二次使用,更换新螺丝 |
通电后夹趾指示灯报错 | 重新标定夹爪 |
SDK排障 | 使用SDK驱动Picker设备常见问题解决办法详见https://github.com/AgibotTech/agillink_omnihand_sdk/blob/main/doc/zh_cn/TROUBLESHOOTING.md |
上位机排障 | 固件升级失败等上位机类故障排查,请参照 6.2 上位机使用说明。 |
3.5 其他常见操作
调试、使用、启停等其他操作,可配合上位机实现,操作指南详见 6.2 上位机控制。
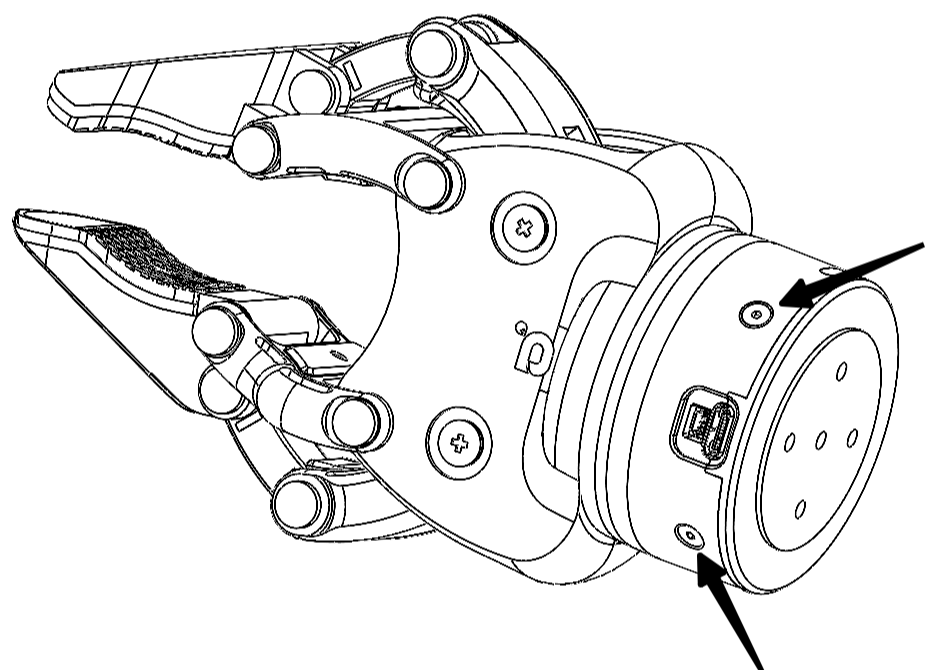
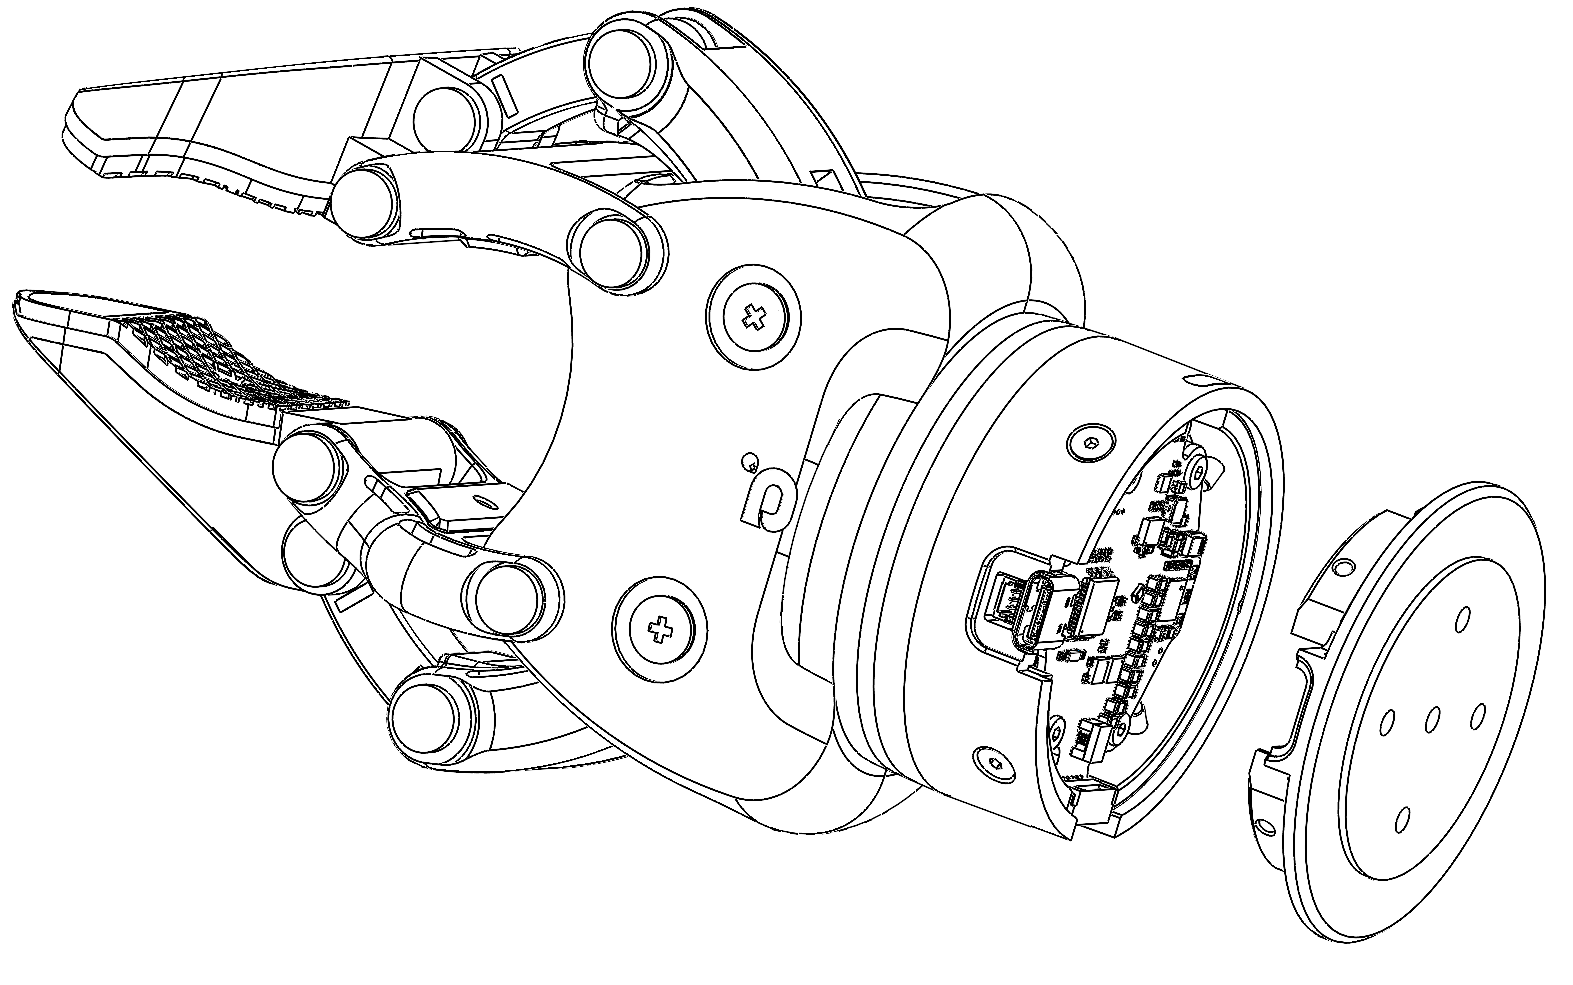
板子端:仅建议拆卸后端盖,不建议拆卸板子。拆卸后端盖前,先将4颗M2.5螺丝松掉,如下图,取出4颗螺丝后,可用薄钢片将后端盖轻轻撬开,之后可看到板子表面,进行拨码开关的操作。
 |  |
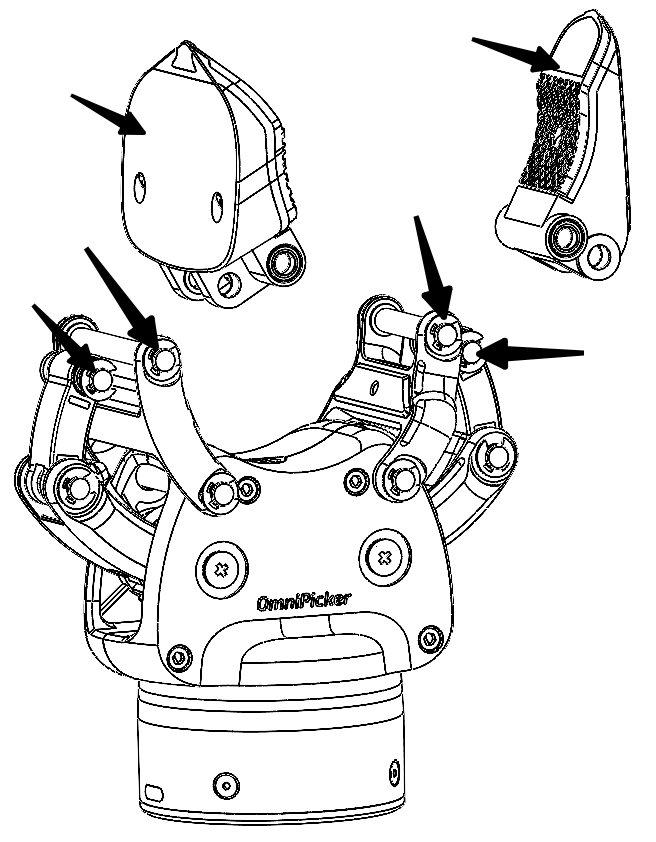
夹趾端:更换夹趾或软胶
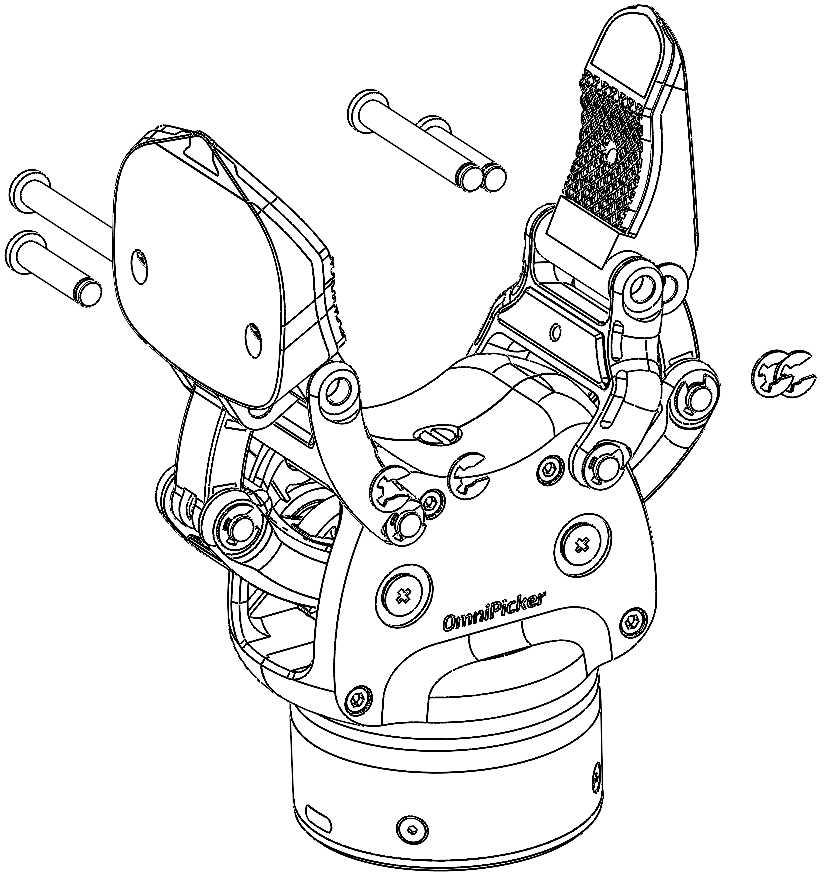
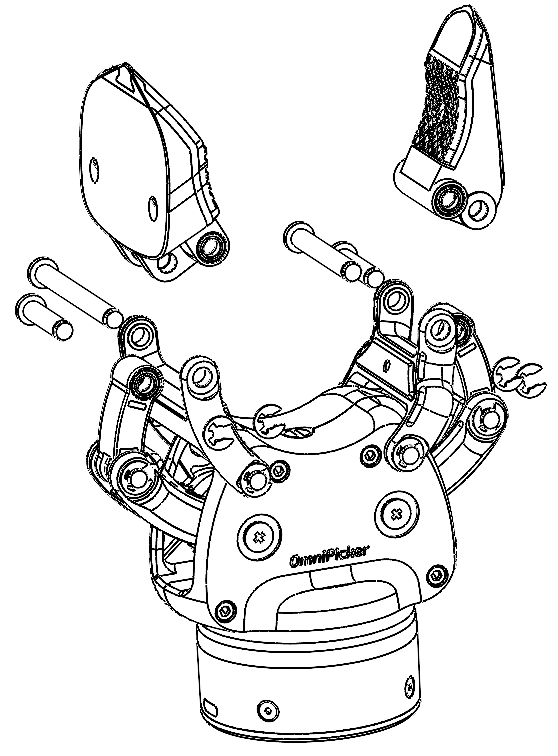
(1)拆掉宽、窄手掌连接的4个卡簧,将销轴拆下,然后可更换夹趾。
 |  |  |
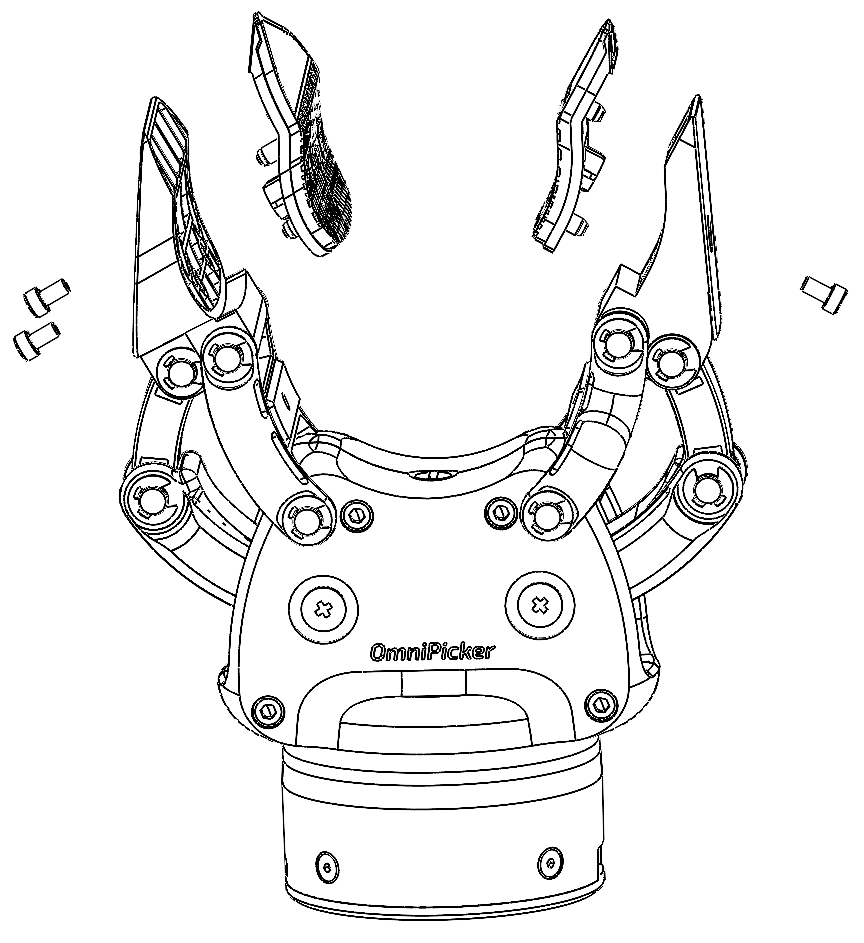
(2)若软胶出现问题,且软胶基座与夹趾之间能拆卸,则可单独拆卸软胶基座。
先拆卸夹趾上的M2.5螺丝,其中宽手掌上2颗,窄手掌上1颗,将螺丝拆掉之后,即可拆卸掉软胶基座,更换新的软胶。
产品尺寸信息
4.1 外部尺寸图
如下展示了OmniPicker打开和闭合状态下的外部尺寸
|
|
|
|


电气接口互联
5.1 6 PIN接口定义
OmniPicker 对外的电气接口使用的是间距为 1.25mm 的 6 PIN 带锁扣的插座,
控制板中红框为拨码开关,其接口引脚定义如下表所示:
序号 | PIN定义 | 功能描述 |
|---|---|---|
1 | VIN | 1、2脚用作电源输入,电压不超过24V DC。 |
2 | VIN | |
3 | CAN_L | UART2_RX或RS485_B或CAN总线-低。 |
4 | CAN_H | UART2_TX或RS485_A或CAN总线-高。 |
5 | GND | 5、6脚用作电源的GND。 |
6 | GND |
5.2 通信方式选择
打开机器后盖,可根据下图中红框标出的内容区分两种夹爪PCBA状态,进而采用不同的操作方式。
控制板中红框为拨码开关,按照如下操作方式。
默认为 CAN/CAN-FD,3和4引脚为 ON 的状态,其他引脚处于 OFF 状态。
如果需要切换到 RS485, 则1和2引脚拨到 ON 的状态,其他引脚恢复 OFF 状态。
如果需要切换到 UART,则5和6引脚拨到 ON 的状态,其他引脚恢复 OFF 状态。
|
|


在PCB的背面焊有一颗120Ω的终端电阻,需要根据使用场景来决定是否保留,电阻位置见下图红框内部的R47。
当使用 CAN/CAN-FD/RS485 通信方式时,需要保留该电阻,出厂默认焊接
当使用 UART - TTL 通信方式时,需要手动拆除该电阻

通信接口及协议
OmniPicker同时配备了多种通信接口,用于适配不同的工作环境。
一般配置步骤如下:
先根据 5.电气接口互联 中的说明选择对应的通信接口,默认为CAN/CAN-FD
通过 USB 连接上位机配置夹爪参数
将夹爪接入对应的硬件系统中
6.1 LED 状态指示
LED | 含义 |
|---|---|
绿色闪烁 | 失能状态 |
绿色常亮 | 使能状态(默认上电自使能) |
红色常亮 | 错误状态 |
蓝色常亮 | 电机校准中(出厂默认校准完毕) |
彩色交替闪烁 | 固件升级中 |
6.2 上位机控制
上位机可以通过命令行更改参数,在第一次使用时建议充分了解其配置参数。
使用方法
准备一台Windows系统的电脑,并下载上位机软件 REF-CLI v1.0.3.exe。
确保夹爪的行程中没有障碍物后,将夹爪上电。若一切正常,夹爪会自动闭合以寻找零位,若未能闭合则需停止使用,检查夹爪运动是否流畅。
确保夹爪上电后,用 USB-C 数据线将夹爪连接至电脑,并打开上位机软件。等待上位机识别成功后,会有如下显示:

此时,编号为 000032843334 的设备在上位机中的索引名为 ref0 。
注:若存在多个夹爪情况,则设备在上位机中的索引名会按序排列,第一个为
ref0第二个为ref1,以此类推,请注意按对应编号修改命令。关闭上位机并重启后,软件会重新从ref0开始识别。
在上位机中直接键入 ref0 并敲击回车,会显示当前夹爪的基本信息。根据下图所示,当前夹爪的固件版本为 1.3.4,CAN总线ID为8。

更改CAN-ID
ref0.can_node_id 代表 CAN总线的节点ID。可以直接查看其数值,也可以使用 = 进行赋值。执行以下命令。
ref0.can_node_id=8 // CAN ID设置为8

所有的参数变更,都需要调用 save_config() 方法进行保存,而该操作需要在 失能 状态下进行。
ref0.motor.request_state(0)    // 先将夹爪 失能, 0代表失能,1代表使能

ref0.save_config()             // 保存所有参数

注:所有参数变更,都在保存并重新上电后生效。
控制夹爪运动
夹爪重新上电。(默认上电自使能)
等待夹爪自动闭合。
连接上位机,并调用
set_pos(x)方法设置其位置,其中x为开合百分比,范围0.0 - 1.0,0为闭合,1为全部张开。
ref0.motor.ctrl.set_pos(0.5) // 将夹爪运动至行程50%处。
6.3 CAN/CAN-FD 通信协议
当夹爪使用 CAN-FD 进行通信时,波特率为 仲裁域1M(80%采样点) + 数据域5M(75%采样点),同时兼容波特率为1M(80%采样点)的 CAN 协议。
注:CAN 协议固件版本不低于 3.3.0。
下行控制
控制帧定义如下所示。
CAN ID | DLC | D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 |
|---|---|---|---|---|---|---|---|---|---|
can_node_id | 8 | Reserved | Pos Cmd | Vel Cmd | Force Cmd | Acc Cmd | Dec Cmd | Reserved | Reserved |
ID:夹爪的下行控制 ID,对应ref0.can_node_idReserved: 保留数据,必须写0Pos Cmd: 目标位置,数值范围0 - FF,0为夹紧,FF为完全张开Vel Cmd: 目标速度,数值范围0 - FF,FF为最大速度Force Cmd: 目标力矩,数值范围0 - FF,FF为最大力矩Acc Cmd: 目标加速度,数值范围0 - FF,FF为最大加速度Dec Cmd: 目标减速度,数值范围0 - FF,FF为最大减速度
如控制夹爪运行至 50%行程处,其他参数全部给到最大值:
发送报文 00 7F FF FF FF FF 00 00
上行状态
上电并使能成功后,每当夹爪收到一次控制指令,会立即上报一帧状态数据。状态帧定义如下所示。
CAN ID | DLC | D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 |
|---|---|---|---|---|---|---|---|---|---|
can_node_id | 8 | Fault Code | State | Pos | Vel | Force | Reserved | Reserved | Reserved |
ID:夹爪的上行报文ID,对应ref0.can_node_idFault Code: 错误代码,含义如下
Code | 含义 |
|---|---|
00 | 无故障 |
01 | 过温警报 |
02 | 超速警报 |
03 | 初始化故障警报 |
04 | 超限检测警报 |
State : 当前状态,含义如下
Code | 含义 |
|---|---|
00 | 已到达目标位置 |
01 | 夹爪移动中 |
02 | 夹爪堵转 |
03 | 物体掉落 |
Pos: 当前位置,意义同Pos CmdVel: 当前速度,意义同Vel CmdForce: 当前力矩,意义同Force CmdReserved:预留位。D5-D7 三字节数据会直接复制发送的数据包,可自行用作校验,也可无视。
串口 TTL/485 通信协议
注:串口总线也支持串行链接,节点ID 复用 can_node_id。固件版本不低于 3.3.2。
3.3.5之前版本中当夹爪使用 串口 TTL 或 485 进行通信时,波特率为 115200@8N1(8bit数据位,0校验位,1停止位)。
3.3.5及之后版本中,波特率见上位机中的 uart_baudrate 参数,数据位 8位,校验位 0位,停止位见上位机中的 uart_stopbits参数
TTL/485 模式切换
使用 USB-C 数据线将夹爪连接至 PC,打开上位机,输入ref0 并敲击回车,查看 rs485_mode 字段的值。
若使用 TTL 方式通信,将
rs485_mode置为0并进行保存。注:背部终端电阻需要拆除。
ref0.rs485_mode = 0  // 关闭 485模式,使能 TTL

ref0.motor.request_state(0)  // 失能
ref0.save_config()           // 保存配置
若使用 RS485 方式通信,将
rs485_mode置为1并进行保存
ref0.rs485_mode = 1  // 打开 485模式,关闭 TTL

ref0.motor.request_state(0)  // 失能
ref0.save_config()           // 保存配置
保存并重启后生效。
TTL/485 通信参数及通信协议配置
版本不低于3.3.5的固件支持配置TTL/485的通信参数以及通信协议
波特率配置
ref0.uart_baudrate = 460800  // 波特率配置成460800(可以替换为所需的波特率)

ref0.motor.request_state(0)  // 失能
ref0.save_config()           // 保存配置
保存并重启后生效。
停止位设置
停止位编号定义如下
编号 | 定义 |
0 | 1位停止位 |
1 | 1.5位停止位 |
2 | 2位停止位 |
ref0.uart_stopbits = 0       // 配置成1位停止位(可以替换为所需停止位)

ref0.motor.request_state(0)  // 失能
ref0.save_config()           // 保存配置
保存并重启后生效。
通信协议设置
通信协议由modbus_mode参数决定,如果是False则为自定义协议,如果为True则为 Modbus RTU协议
ref0.modbus_mode = True      // 配置成Modbus RTU协议

ref0.motor.request_state(0)  // 失能
ref0.save_config()           // 保存配置
保存并重启后生效。
自定义协议
版本为 3.3.5 之前的固件使用自定义协议,之后固件当上位机参数 modbus_mode配置为false时使用自定义协议
下行控制
控制帧定义如下所示,一帧12字节。
D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 | D8 | D9 | D10 | D11 |
|---|---|---|---|---|---|---|---|---|---|---|---|
Frame Head | ID | Reserved | Pos Cmd | Force Cmd | Vel Cmd | Acc Cmd | Dec Cmd | Reserved | Reserved | CheckSum | |
Frame Head:帧头,0x4141,共2字节ID: 复用can_node_idD3 - D10: 与 CAN总线下行协议 D0 - D7 定义相同CheckSum: D2 - D10 的数据和校验,计算方法请参考下方 Python代码
def checksum(buf) -> int:
    ret = 0
    for i in buf:
        ret += i
    return (~ret) & 0xff
如控制夹爪运行至 50%行程处,假设 ID 为1,其他参数全部给到最大值:
发送数据 41 41 01 00 7F FF FF FF FF 00 00 83
上行状态
上电并使能成功后,每当夹爪收到一次控制指令,会立即上报一帧状态数据。状态帧定义如下所示,一帧12字节。
D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 | D8 | D9 | D10 | D11 |
|---|---|---|---|---|---|---|---|---|---|---|---|
Frame Head | ID | Fault Code | State | Pos | Vel | Force | Reserved | Reserved | Reserved | CheckSum | |
Frame Head:帧头,0x4141,共2字节ID: 复用can_node_idD3 - D10:与 CAN总线上行协议 D0 - D7 定义相同CheckSum:计算方法同下行协议,校验范围为 D2 - D10
Modbus RTU 协议
版本在 3.3.5 以上的固件可以通过上位机配置 modbus_mode参数为True以使用 Modbus RTU协议
夹爪 Modbus从站地址复用can_node_id,可以通过读取以及写入modbus寄存器来控制夹爪以及获取夹爪当前状态反馈,Modbus寄存器表如下
寄存器地址(十进制) | 寄存器含义 | 说明 |
0 | 固件版本号 | |
10 | 目标位置 | 只取寄存器低字节,数值范围 0 - FF,0为夹紧,FF为完全张开 |
11 | 目标速度 | 只取寄存器低字节,数值范围 0 - FF,FF为最大速度 |
12 | 目标力矩 | 只取寄存器低字节,数值范围 0 - FF,FF为最大力矩 |
13 | 目标加速度 | 只取寄存器低字节,数值范围 0 - FF,FF为最大加速度 |
14 | 目标减速度 | 只取寄存器低字节,数值范围 0 - FF,FF为最大减速度 |
15 | 运动触发标志 | 写入非零值后触发电机依据10-14寄存器中地址的目标位置等信息运动,电机开始执行运动时自动清零 |
20 | 当前错误码 | 与CANFD协议错误码定义相同 |
21 | 当前状态 | 与CANFD协议状态码定义相同 |
22 | 当前位置 | 意义同目标位置 |
23 | 当前速度 | 意义同目标速度 |
24 | 当前扭矩 | 意义同目标扭矩 |
运动控制
用户可以通过 Modbus RTU 0x10(写多寄存器) 命令向 10-15 地址写入控制参数来进行控制,如控制夹爪运行至 50%行程处,假设从站地址为1,其他参数全部给到最大值,根据协议规范可发送如下数据:
01 10 00 0A 00 06 0C 00 7F 00 FF 00 FF 00 FF 00 FF 00 01 B9 BA
该命令向 寄存器地址10(目标位置) 写入7F,向寄存器地址 11-14(速度扭矩等参数)写入FF,向寄存器地址 15写入1触发夹爪运动
状态读取
用户可以通过 Modbus RTU 0x03(读多寄存器) 命令读取 20-24 地址数据以获取夹爪状态,假设从站地址为1,发送数据如下
01 03 00 14 00 05 C5 CD
6.4 固件升级
升级方法
夹爪上电连接PC,并打开 REF-CLI 上位机,确保设备已正常连接并初始化。

将夹爪控制至 0.5 行程,为校准做好准备。执行命令后,观察夹爪,确认已经张开至50%。

注:此步骤非常重要,请严格根据说明执行。
上位机中输入升级指令并等待进度结束,其中
path_to_firmware_file是固件在系统中的绝对路径,此处以3.3.0版本为例。
ota(ref0, r"path_to_firmware_file")

注:升级过程中请注意不要操作或者挪动夹爪,以免导致USB通信异常。
升级完成后,终端中会重新出现 “恢复链接 REF XXX” 的提示。
注:若升级完成后,夹爪自动闭合,请跳过此步骤,直接前往5
观察LED指示灯,等待绿灯开始闪烁后,输入校准命令。
ref0.motor.request_state(2)

此时 LED 由绿色闪烁变为蓝色常亮,并且夹爪会开始慢速运动,此时不要操作夹爪,等待校准完成。
当校准成功后,夹爪会发出声音,并且 LED 由蓝色常亮再次变回绿色闪烁。
注:在执行校准之前,若夹爪未能张开或已经无法控制,请按以下步骤手动张开夹爪。
拔掉电源以及所有连接线;
手动拆掉后盖,如下图;
手动拆掉控制板上的 4 个十字螺丝,如下图;
将控制板掀起,露出磁铁,注意掀起过程中控制板的3根焊线不能断开,如下图;
手动逆时针旋转磁铁支架,直至 OmniPicker 张开约50%的行程,如下图;
复将控制板装回,锁紧 4 个十字螺丝;
盖上后盖,锁紧螺丝。
重新执行电机校准命令ref0.motor.request_state(2)
|
|
|
|


夹爪重新上电,自动开机且闭合,升级完成。

若升级失败,可以使用
flash_app命令重新写入文件。
flash_app(r"PATH") // PATH是升级文件在系统中的绝对路径

注:使用该命令的 REF-CLI 版本不低于1.0.3。
固件发布
版本 | 日期 | 固件 | 备注 |
|---|---|---|---|
3.3.0 | 2024.12.26 | https://cn.agilink-ai.com/uploads/upload/files/20260723/97f3875502f1d3787a57938ac77b0763.zip |
|
3.3.3 | 2024.1.10 | https://cn.agilink-ai.com/uploads/upload/files/20260723/f1ff4eb7e7dbe0b786513f573aba21ad.zip |
|
3.3.5 | 2025.12.4 | https://cn.agilink-ai.com/uploads/upload/files/20260723/51b19f395bdf717cbbbf7b916347d8b0.zip |
|
其他
本手册基于 OmniPicker 硬件 Ver1.2,固件 Ver3.3.5,上位机 Ver 1.0.3 编写。
附录
请使用 ROS2 Humble 加载夹爪的 URDF 文件。
下载 ⬇️
https://cn.agilink-ai.com/uploads/upload/files/20260723/a0ecaeb66b772735e77eb97fff7720a5.zip
