

重要须知
本章节介绍了安装和使用 OmniPicker 3 夹爪时必须遵守的重要须知,OmniPicker 3 夹爪是一款半成品机械,在首次使用之前,必须仔细阅读本说明书,全面了解其相关安全警示与风险。相关人员在每次安装 OmniPicker 3 夹爪之前,必须进行风险评估,并在使用过程中严格遵守本说明书中所有说明和指导信息。
1.1 安全警示与使用注意事项
严禁将 OmniPicker 3 夹爪置于高温、高湿、易燃、易爆的环境中,禁止靠近火源,严禁在强电磁场环境中使用(如高压电线附近、大功率机器附近等)。
严禁在夹趾施加过大的力,或用力拉扯夹爪,请勿让 OmniPicker 3 夹爪承受过大的负载和冲击。
严禁用 OmniPicker 3 夹爪抓取过重、过热、尖锐、表面粗糙、有腐蚀性的物体。
严禁用 OmniPicker 3 夹爪操作危险机械。由于此类行为导致的人身伤害及财产损失,我司不承担任何责任。
注意 OmniPicker 3 夹爪表面温度,谨防烫伤。
严禁未成年人单独操作 OmniPicker 3 夹爪。确需使用时,须在具备操作资质的成年人员全程监护和指导下进行。
未接受过产品安全操作培训、不熟悉设备运行逻辑与安全规范的人员,严禁独立进行通电运行与调试操作。
严禁酒后、疲劳、服用影响判断或反应能力药物后操作 OmniPicker 3 夹爪,严禁行动或认知能力受限人员独立操作 OmniPicker 3 夹爪。
操作前确保所有电缆、插头、插座完好无损。遇到异常情况(如短路、过热等)时立即断开电源。
1.2 潜在风险评估
机械危害:因接触 OmniPicker 3 夹爪或其夹持的尖锐物体而导致压伤、擦伤等。
电气危害:因接触带电零件而导致电烧伤或触电。
高温危害:因长时间接触 OmniPicker 3 夹爪的高温表面而导致皮肤烧伤等。
噪音危害:无。
振动危害:无。
辐射危害:无。
材料/物质危害:无。
人体工程学危害:因接触组件缝隙而导致夹伤等。
环境危害:无。
1.3 质保与售后服务范围
OmniPicker 3 夹爪具有6个月保修期。质保期内,若在投入使用后,出现因制造或材料不良所致的缺陷,公司提供必要的备用部件予以更换或维修。若设备缺陷是由处理不当或未遵循用户指南中所述的相关信息或私自拆卸产品所致,则本产品质量保证立即失效。在不违背本产品质量保证的原则下,若产品已经超出保修期,公司保留向客户收取更换或维修费用的权利。在保修期外,如果设备呈现缺陷,公司不承担由此引起的任何损害或损失,包括但不仅限于生产损失或对其他生产设备造成的损坏。
除说明书明确允许的操作外,严禁私自拆解 OmniPicker 3 ,否则将导致《硬件销售协议》中保修相关条款失效。如发生任何故障,请及时联系售后维修人员。
客户可另行购买延保或OmniCare+服务,请联系销售或客户服务团队了解具体内容。
1.4 免责声明
公司致力于不断提高产品可靠性和性能,并因此保留升级产品的权利,恕不另行通知。公司已尽力确保本手册内容的准确性和完整性。由于产品持续改进、版本更新或排版印刷等原因,手册内容可能与实际产品存在差异,请以实际产品及公司最新发布的信息为准,如发现错误或遗漏,请及时与公司联系。以下情况导致的故障不在本保修范围内:
1)未按用户手册要求安装、接线、连接其他控制设备;
2)未经允许,私自拆装夹爪;
3)使用时超出用户手册所示规格或标准;
4)由于运输不当导致的产品损坏;
5)事故或碰撞导致的损坏;
6)火灾、地震、海啸、雷击、大风和洪水等自然灾害。
7)整手在带电状态下,不支持电源及信号线热插拔功能,请使用者规范使用;如若未按要求进行热插拔出现故障,客户承担相应责任。
8)因使用非指定工具或未按指定方法拆装而导致的任何产品损坏或其他损失,均由操作者自行承担。
本公司对于因客户违反本章节内的免责声明而造成的任何损失或伤害不承担任何责任。请客户在购买和使用本产品前,仔细阅读并同意本免责声明。
1.5 维护与保养说明
为保证 OmniPicker 3 长期稳定运行,请按照以下要求进行保养与存放。
如长期存放,建议将本产品存放在干燥、温度适宜、无强光、无腐蚀性气体、无强电磁干扰、远离火源和热源的环境中。
长期存放时,应断开电源及信号线,避免夹爪长期处于受力、弯折、挤压或悬挂状态。建议使用原包装或防尘、防震包装进行保护。
在没有保护的情况下,严禁让 OmniPicker 3 接触液体(酒、水、饮料等)、沙尘和腐蚀物,且尽量应避免雨淋。如不慎接触,请立即切断电源,及时检查接口、关节和外壳状态。
请勿直接用水浸泡 OmniPicker 3 或喷洒清洁液。请勿使用酒精、强酸、强碱、腐蚀性清洁剂、挥发性溶剂或研磨性材料清洁夹爪。可以使用干燥洁净的软布擦拭夹爪的硬质外壳表面去除浮尘。
请定期进行维护和检查,确保机器的组件如电机、电源等正常运行,避免因老化或损坏导致的危险。
夹爪发生故障后,请勿自行拆卸或强行继续使用。应记录故障现象、发生时间、使用环境、负载情况及异常提示,并及时联系售后维修人员。非授权维修、私自拆解、改装或使用非原厂配件造成的损坏,可能导致保修条款失效,相关风险由使用者自行承担。
产品介绍
2.1 产品概述
OmniPicker 3 是一款工业级的高性能、高性价比二指夹爪,轻巧迅速,价格低廉,兼具触觉感知、夹持性能优秀、数采友好等特性,可作为人形机器人的手部标配,广泛应用于现有具身工业数采和任务执行场景。
2.2 产品亮点
• 轻量强劲,稳抓重物:整机重量不到 800g,夹持力高达 140N,力重比极高,可夹持 5kg 物体,轻松满足日常数采各任务的抓取需求。
• 绝对压感,模块化维护:市场首发的高精度绝对压力感知,触觉模块采用模块化设计,精准可靠、拆换便捷。
• 极速开合,高效采集:最快闭合时间仅 0.4s,大幅提升抓取与数据采集效率。
• 超长寿命,坚固可靠:整机采用高强度铝合金及合金钢材料,具备百万级使用寿命。
• 超大行程,灵活兼容:最大行程达 110±5mm,包络抓取,覆盖更广夹持范围,轻松适配不同尺寸物体。
• 高质优价,普惠易用:以更高性价比降低设备部署与规模化应用门槛。
• 数采友好,进化无界:深度适配数采装置,支持夹趾触觉与相机选配,助力具身智能算法从实验室快速走向商用。
2.3 产品参数
基本参数 | |
重量 | <800g |
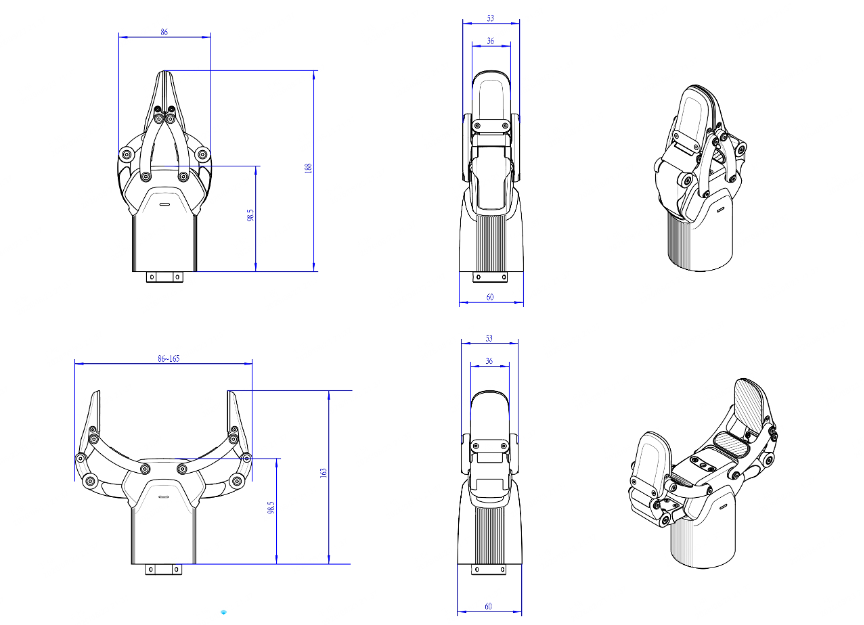
尺寸 | 主体长度98.5mm(不包含连杆和夹指) 最大宽度165mm 厚度60mm |
开合时间 | 0.4s @ 60mm |
最大夹持力 | 140N |
最大行程 | 110±5mm |
夹趾重复定位精度 | ±0.1mm |
负载能力 | 额定3kg / 最大5kg |
工作电压 | 标称24V,范围24~80V |
工作电流 | 额定0.125A(6mm,100N),峰值5A/10ms |
通讯接口 | CAN-FD、RS485 |
工作温度范围 | -10~45ºC,85% RH |
固件升级 | 支持 OTA 在线升级 |
触觉传感器参数 | |
传感器类型 | 压阻应变融合传感器 |
力感知分辨率 | 0.1N |
触觉点位 | 70(单趾) |
感知范围 | 0~25N内保证精度 25N~200N 可以支持量程,不保证精度 |
注:
[1] 以上各表参数,根据不同业务场景、不同型号参数配置等情况,在应用中有所差异,请以实际为准。
[2] 产品外观后续可能会有升级调整,请以届时实物为准。
2.4 外观尺寸图
2.5 触觉点位图
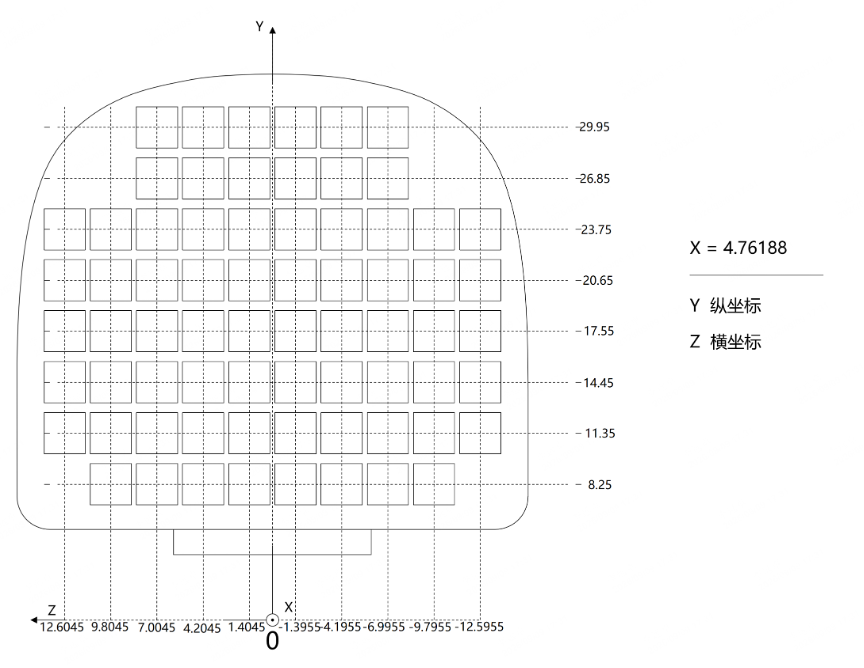
测量基坐标系为OP3标准URDF模型的末端夹趾坐标系,X轴正方向为垂直纸面向外
2.6 环保与废弃处理声明
本产品属于电子电器废弃物范畴,请依据 WEEE(废旧电子电气设备)指令相关要求。产品废弃时禁止与普通生活垃圾混合投放,请在产品报废后将其送至当地具备资质的电子废弃物回收网点,通过专业分类处置实现资源回收与无害化处理,降低对生态环境的潜在影响。
本产品严格遵循 RoHS环保法规要求,产品各部件有害物质含量均符合法定限值标准。
2.7 生产厂家信息
厂家名称 | 上海临界点创新智能科技有限公司 |
厂家地址 | 上海市徐汇区天平路185号11层1107室 |
联系方式 | 021-20960883 |
开箱与安装指引
3.1 装箱清单
OminPikcer 3装箱清单(标配项) | ||
序号 | 描述 | 数量 |
1 | OmniPicker 3(配防尘袋) | 1 |
2 | 通信电源二合一线束(含CANFD/RS485通讯) | 1 |
3 | 一页纸说明 | 1 |
4 | 出厂合格证 | 1 |
5 | 耐落螺丝(M4*8) | 7 |
6 | 内六角扳手 | 1 |
7 | 扳手螺丝包装袋 | 1 |
另有选配配件,不含于标配装箱清单,可根据需要另行采购。选配配件包括:电源适配器&电源转接线、单通道 USB 转 CANFD 盒。
上表列明产品开箱后应包含的全部标配物料,请对照核对。
3.2 安装说明
在购买临界点OmniPicker 3后,与客户的机械臂(或连接件)安装时,使用的物料或工具,安装步骤如下:
3.2.1 设计连接件
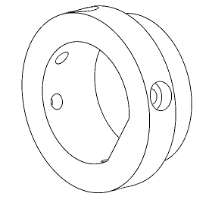
客户需根据OmniPicker 3末端的法兰尺寸(法兰参数详见4.1 机械接口),设计连接件,一端连接OmniPicker 3,另一端连接自家的机械臂或设备。
安装步骤以本文档中设计的连接件为例(若客户机械臂接口刚好和法兰适配,可不用做连接件):
 be8a18947642291bf0037d5a8be6ff03.zip
3.2.2 准备物料或工具
序号 | 物料或工具 | 数量 |
1 | OmniPicker 3 | 1 |
2 | M4*8内六角螺钉 (连接件尺寸不同,螺钉长度也有差异) | 5
|
3 | 连接件 | 1 |
4 | 3号内六角扳手(扳手对边宽3mm) | 1 |
3.2.3 安装步骤
STEP1:如图,准备好1只OmniPicker 3,1个连接件(此时连接件已经能和OmniPicker 3上的法兰适配),5个M4*8内六角螺钉(螺钉长度需根据客户的连接件尺寸确定,本案例中长度为8,但须保证螺纹在OmniPicker 3法兰的咬合长度不宜过小,最好为4mm);
STEP2:如图,将OmniPicker 3装在连接件上,用5个M4螺钉拧紧,拧紧扭矩可参考以下建议;
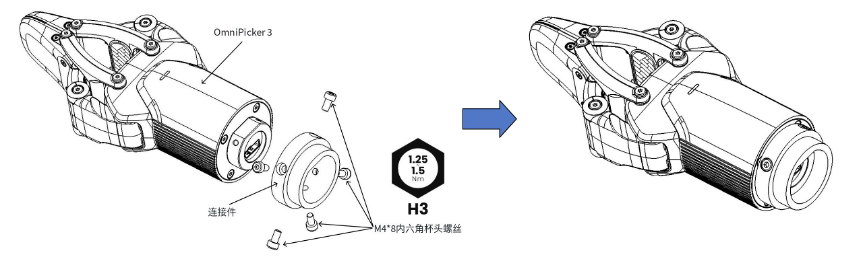
M4螺钉对应拧紧扭矩建议:
推荐扭矩控制在1.25~1.5N·m,请使用校准后的扭力扳手上紧
3.3 常见故障排查
常见故障 | 解决措施 |
本体硬件排障
| 1. 输入电源接反或者超压,会导致夹爪损坏。 2. 拨码开关要成对切换,且二选一,否则会通信故障。 |
SDK排障 | 使用SDK驱动设备常见问题解决办法详见https://github.com/AgibotTech/agillink_omnihand_sdk/blob/main/doc/zh_cn/TROUBLESHOOTING.md。 |
上位机排障 | 固件升级失败等上位机类故障排查,请参照 6. 上位机使用说明。 |
夹趾软胶磨损严重 | 更换夹趾(详见“配件更换步骤”) |
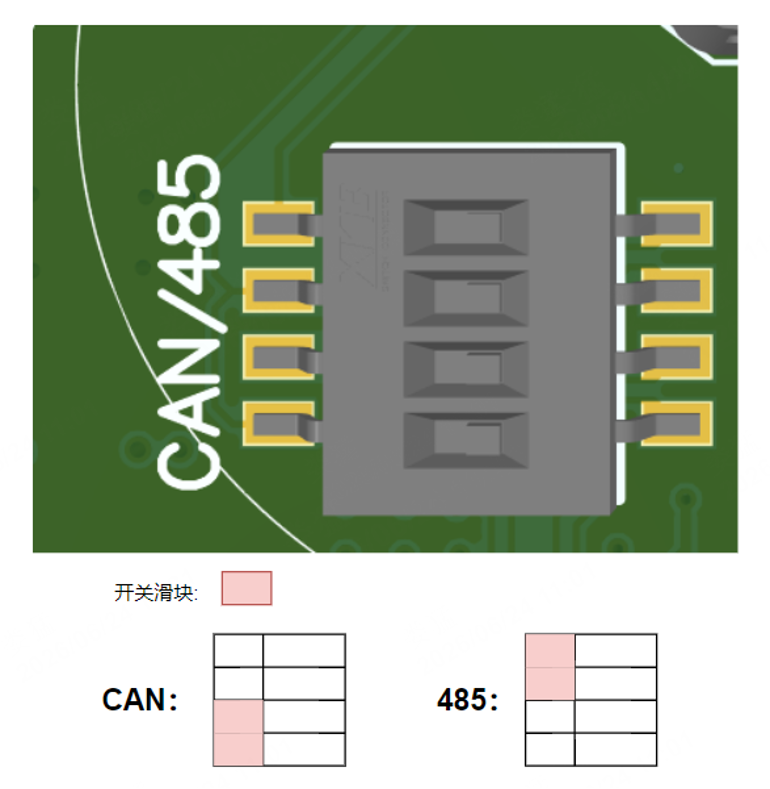
通讯不上(或使用前线确定通讯方式,OP3默认为CANFD方式) | 调节拨码开关 1. 拆掉法兰组件,露出拨码开关;详见“3.4 其他常见操作”; 2. 调节拨码开关,至所需要的通讯方式;详见“4.2 电气和通讯接口”; |
3.4 其他常见操作
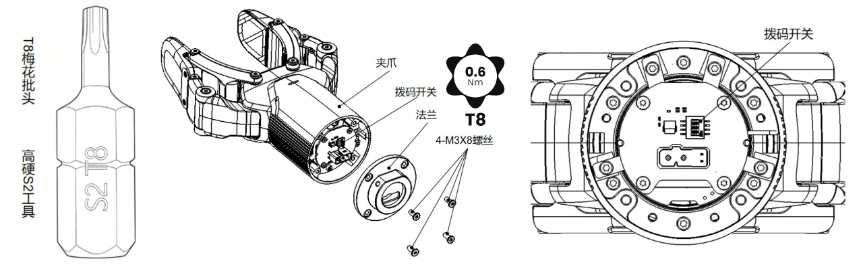
调节拨码开关(通讯方式)步骤:
1. 准备T8梅花扳手,拆掉法兰端4颗M3X8螺丝;
2. 取下法兰,漏出控制板上的拨码开关;
3. 根据需求调节拨码开关,详见“4.2 电气和通讯接口”;
4. 调节拨码开关之后,将法兰装回,推荐使用锁紧力矩0.6Nm来拧紧螺丝,即可;
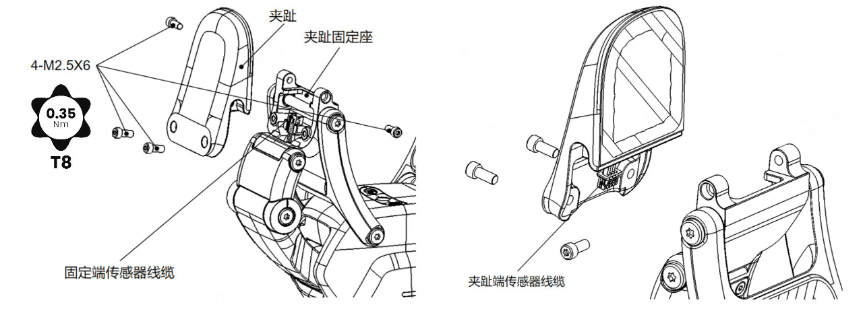
配件更换步骤(更换配件一般为更换夹趾,主要用于夹趾破损或更换客户的定制夹趾):
1. 准备T8梅花扳手,拆下夹趾上的4颗M2.5X6螺丝;
2. 将夹趾取出,注意取出过程中小心线缆被拉断;
3. 将夹趾端传感器线缆的连接器与固定端传感器线缆的连接器拔掉,即可完全拆下夹趾;
4. 取新夹趾或用户定制夹趾,将夹趾端传感器线缆的连接器与固定端传感器线缆的连接器连接;
5. 将线缆规整,藏于夹趾固定座内部,注意不要让线缆在夹趾和夹趾固定座之间,以免线缆被压伤;
6. 取上述步骤的T8梅花批头和4颗M2.5X6螺丝,使用扭力扳手和对应的梅花批头将夹趾锁紧,推荐锁紧力矩0.35N·m,即完成更换;
接口信息
4.1 机械接口
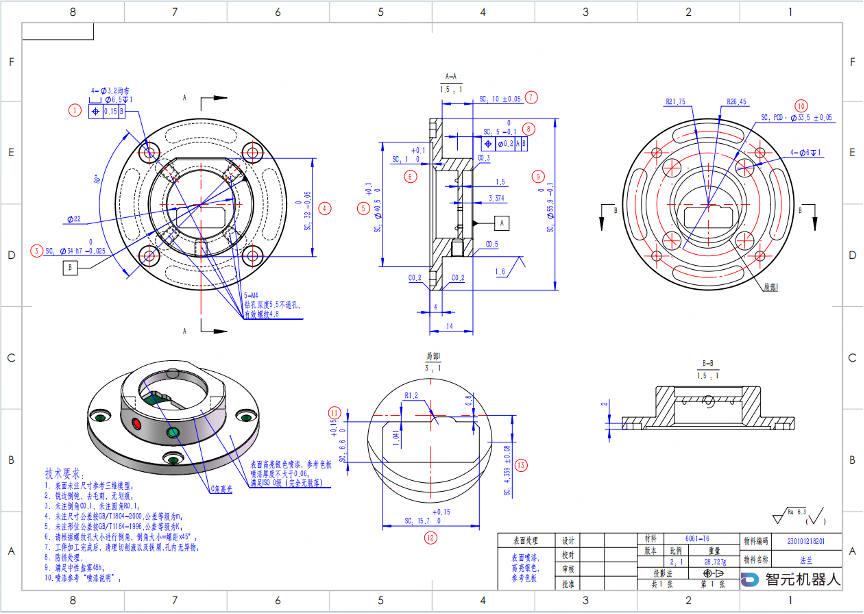
 af975edc5688ecd7f01f9af33dd55e4b.pdf
39ef2a865d5d0e63217abcd70edf64d4.zip
4.2 电气和通讯接口
• 开盖调拨码
工作电压:24V典型值
工作电流:额定3A,峰值5A
电压输入范围:24~80V
电压报警设置:无
通信接口:CANFD/RS485(拨码开关切换,默认是CANFD通讯)切换方式如下图:
• CANFD通讯状态:(引脚1和2拨码到上方"ON"的状态代表CANFD,引脚3和04处于下方默认状态)
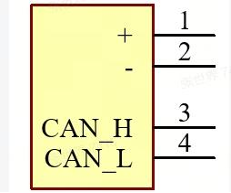
该状态时接插件电气接口顺序为:1--24V 2--GND;3--CANH;4--CANL。
• RS485通讯状态:(引脚3和4拨码到上方"ON"的状态代表RS485,引脚1和2恢复到下方默认状态)
该状态时接插件电气接口顺序为:1--24V 2--GND;3--485A;4--485B。
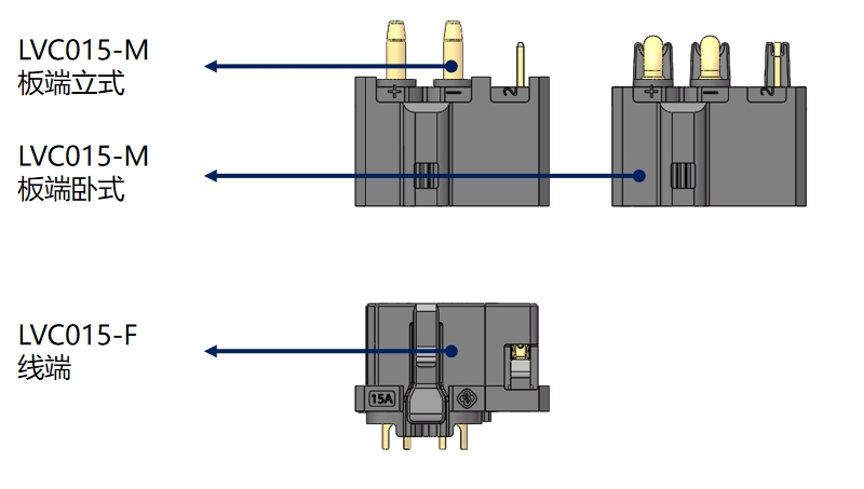
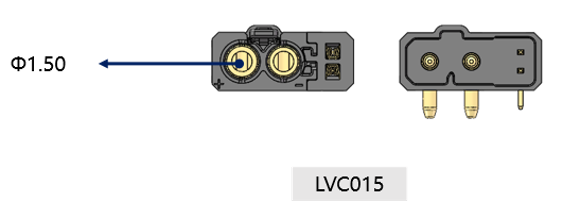
电气接口型号:板端 LVC015-M,线端 LVC015-F。
 |  |
4.3 OP3 调试线束
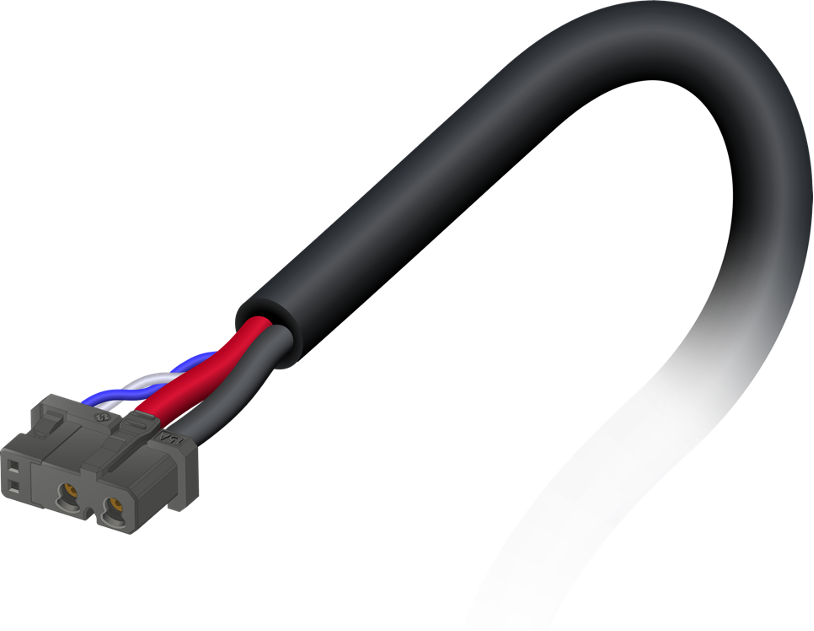
用户可以通过OmniPicker3 调试线束(随OmniPicker3 夹爪配送)连接OmniPicker3 夹爪。OmniPicker3 调试线束一端为 LVC015-F(母头),另一端分为电源线、双绞线(可用于CANFD、RS485通讯)。线材长度为0.2米。 LVC015-F(母头)连接OmniPicker3 手腕侧 LVC015-M(公头)。
电源线外接直流稳压电源。双绞线根据开发者调试需要,调整拨码开关状态,可用于发送和接收CANFD/RS483数据。
OmniPicker3 调试线束线序及其定义如下:
LVC015 PIN脚 | 定义 | 属性 | 描述 | 线束颜色 | 功能 |
1 | Power+ | Power | DC 24-80V | 红 | 电源线 |
2 | Power- | Power | Ground | 黑 | |
3 | CAN_H/485A | SIG | CAN_H/485A | 蓝 | 通讯线
|
4 | CAN_L/485B | SIG | CAN_L/485B | 白 |
通讯协议
5.1 帧格式
canfd
配置:默认1Mbps 80% + 5Mbps 75%,扩展标识符(29bit) 数据帧格式。禁用标准标识符和远程帧。
按照canfd帧格式组包,有效信息填充在仲裁段和数据段。
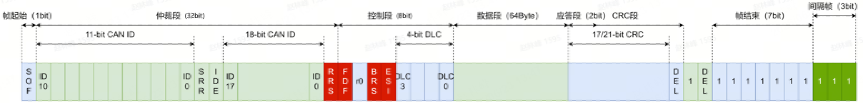
其中设备id、项目编号、寄存器地址、子寄存器地址四个字段放在仲裁段,数据具体内容放在数据段。
字段 | 标识 | 长度 | 说明 | 备注 |
仲裁段标准id
| standard_identifier
| 11bit | bit[10:6]:子寄存器地址 范围:0x00~0x1f bit[5:0]:寄存器地址高6位 范围:见下 | |
仲裁段扩展id | extended_identifier
| 18bit | bit[17:16]:寄存器地址低2位 范围:与仲裁段标准id低6位组成一个完整字节 bit[15:8]:0x01 范围:/ bit[7]:r/w标志位 0 = 读寄存器 1 = 写寄存器 bit[6:0]:设备id 范围:0x00~0x7f | 对于设备id,0x7f为广播地址,节点在收到此id数据后依然按照自身id进行回复 |
数据段 | data | n |
5.2 寄存器说明
通用寄存器定义
编号 | 寄存器地址 | 寄存器名称 | 子寄存器 | 子寄存器名称 | 寄存器内容 | 寄存器长度 | 读写权限 | |
Pn1 | 0x01 | 厂家信息 | 0x00 | 子寄存器操作 | 读写该寄存器下所有的子寄存器; | 48Byte(41Byte) | 只读 | |
0x01 | 产品型号 | ASCII字符串,剩余的长度补0x00; | 16Byte | 只读 | ||||
示例:"omnipicker 3" | ||||||||
0x02 | 产品序列号 | ASCII字符串,固定长度; | 14Byte | 只读 | ||||
"SSCMMVVYMXXXXX" | ||||||||
SS:产品系列,共2位,首位采用26进制(A~Z)编码,次位采用10进行(0~9)编码; | ||||||||
C:产品配置,共1位,采用32进制(0~Z)编码; | ||||||||
MM:组件号,共2位,采用10进制(0~9)编码; | ||||||||
VV:BOM版本,共2位,采用10进制(0~9)编码; | ||||||||
Y:生产年份,共1位,采用26进制(A~Z)编码; | ||||||||
M:生产月份,共1位,采用12进制(1~C)编码; | ||||||||
XXXXX:流水号,共5位,采用10进制(0~9)编码; | ||||||||
0x03 | 硬件版本信息 | 硬件版本信息; | 4Byte | 只读 | ||||
Byte 0:Major 主版本号; | ||||||||
Byte 1:Minor 次版本号; | ||||||||
Byte 2:Patch 修订版本号; | ||||||||
Byte 3:Reserve 保留; | ||||||||
Hardware Version:'Major.Minor.Patch'; | ||||||||
0x04 | 软件版本信息 | 软件版本信息; | 4Byte | 只读 | ||||
Byte 0:Major 主版本号; | ||||||||
Byte 1:Minor 次版本号; | ||||||||
Byte 2:Patch 修订版本号; | ||||||||
Byte 3:Reserve 保留; | ||||||||
Software Version:'Major.Minor.Patch'; | ||||||||
0x05 | 供电电压 | 32位无符号整型数据;默认值24000(24.0V);单位mV; | 2Byte | 只读 | ||||
0x06 | 主动自由度 | 示例:0x01,主动自由度数量; | 1Byte | 只读 | ||||
Pn2 | 0x02 | 设备信息 | 0x00 | 子寄存器操作 | 读写该寄存器下所有的子寄存器; | 5Byte | 读写 | |
0x01 | 设备ID | 默认设备ID:0x01; | 1Byte | 读写 | ||||
设备ID地址:0x01 ~ 0x7F; | ||||||||
0x02 | 通讯参数配置 | Byte0 - CAN FD 仲裁域通讯波特率设置: | 4Byte | 读写 | ||||
8位无符号整型数据,默认值:0x02 (1Mbps); | ||||||||
0:125Kbps; | ||||||||
1:500Kbps; | ||||||||
2:1Mbps; | ||||||||
Byte1 - CAN FD 仲裁域采样点设置: | ||||||||
8位无符号整型数据,默认值:0x01(80%); | ||||||||
0:75.0%; | ||||||||
1:80.0% | ||||||||
2:87.5%; | ||||||||
Byte2 - CAN FD 数据域通讯波特率设置: | ||||||||
8位无符号整型数据,默认值:0x03(5Mbps); | ||||||||
0 - 125Kbps; | ||||||||
1 - 500Kbps; | ||||||||
2- 1Mbps; | ||||||||
3 - 5Mbps; | ||||||||
Byte3 - CAN FD 数据域采样点设置: | ||||||||
8位无符号整型数据,默认值:0x00(75%); | ||||||||
0:75.0%; | ||||||||
1:80.0% | ||||||||
2:87.5%; | ||||||||
Pn6 | 0x06 | 触觉传感器(一维)全部数据上传 | 0x00 | 上传所有传感器数据 | 查询指令(机器人本体 to 夹爪): | |||
byte0:查询类型。 | ||||||||
0x00 = 获取传感器全部数据 | ||||||||
0x01 = 查询触觉传感器个数 | ||||||||
0x02 = 查询触觉传感器点位总数 | ||||||||
0x03 = 查询触觉传感器全部数据长度 | ||||||||
0x04 = 查询触觉传感器全部数据回复总帧数 | ||||||||
0x05 = reserved | ||||||||
回复(夹爪 to 机器人本体) | ||||||||
byte0:回复总帧数,比如回复10帧,此数据为0x0A;将连续回复10帧,按照传感器顺序传输全部点位数据 | ||||||||
byte1:当前帧数(最小值0,最大值为总帧数-1) | ||||||||
byte2~byte63:顺序开始传输全部字节 | ||||||||
具体灵巧手应用: | ||||||||
0x01 | 传感器数据 | 查询指令(机器人本体 to 灵巧手): | ||||||
byte0:查询类型。 | ||||||||
0x00 = 获取0号传感器全部数据 | ||||||||
0x01 = 查询0号触觉传感器点位总数 | ||||||||
0x02 = 查询0号传感器全部数据长度 | ||||||||
0x04 = 查询0号传感器全部数据回复总帧数 | ||||||||
0x05 = reserved | ||||||||
回复(灵巧手 to 机器人本体) | ||||||||
byte0:回复总帧数,比如回复10帧,此数据为0x0A;将连续回复10帧,按照传感器顺序传输全部点位数据 | ||||||||
byte1:当前帧数(最小值0,最大值为总帧数-1) | ||||||||
byte2~byte63:顺序开始传输全部字节 | ||||||||
0x02 | 传感器数据 | 同0x01,按照传感器序号依次往下排布。 | ||||||
... | ||||||||
Pn19 | 0x13 | 位置控制 | 0x00 | 子寄存器操作 | 读写该寄存器下所有的子寄存器; | 单个子寄存长度×主动自由度 | 读写 | |
0x01 | #1关节电机目标位置 | 16位有符号整型数据;默认值0;单位:1/4096最大位置 | 2Byte | 读写 | ||||
2Byte表示一个关节电机;有效值根据产品进行定义; | ||||||||
0x02 | #2关节电机目标位置 | 写寄存器,设置目标位置,返回当前的实际位置; | 2Byte | 读写 | ||||
... | ... ... | 读寄存器,获取当前的实际位置; | ... ... | ... |
上位机使用说明
OmniHand-ToolBox 上位机软件用于 OmniPicker 3 夹爪的连接、夹爪开合控制、动作编排、夹趾触觉查看与固件升级。
自 v2.7.2 起,软件左侧导航为四页:主界面、系统日志、固件升级、设置,分别见 6.4 ~ 6.7。原独立的"手部控制"页已取消,其中的关节控制、动作配置、3D 手部模型与触觉显示全部并入主界面,形成一体化工作区。
6.1 运行环境
项目 | 要求 |
操作系统 | Windows 10 / 11(64 位);Ubuntu 22.04 LTS(64 位) |
CPU | Intel 酷睿 i5 八代及以上(双核 1.5 GHz 以上) |
内存 | 8 GB 及以上 |
显示 | 支持 OpenGL 3.3 及以上(集成显卡即可),建议分辨率 1920×1080 及以上 |
通信硬件 | 双通道 USB 转 CANFD 盒(ZLG / HCAN),并安装对应 CANFD 驱动 |
软件依赖 | 安装包已内置 Qt 运行库与 SDK,无需单独安装 Qt |
上位机通过 CAN-FD 与夹爪通信,使用前需安装随附的 CANFD 设备驱动。 |
6.2 下载安装
从官网下载 OmniHand-ToolBox 软件包。
临界点官网链接:https://cn.agilink-ai.com/omni-picker3.html
1. Windows
a. 下载 Windows 安装程序并运行,按提示完成安装(安装后在桌面 / 开始菜单生成快捷方式)。
b. 双击 OmniHand-ToolBox 启动上位机软件。
2. Ubuntu 22.04(.deb 包)
a. 安装:在 .deb 文件所在目录执行下列命令(文件名以实际下载为准):
Bash |
使用 apt install ./xxx.deb 可自动解决依赖;安装后可在应用菜单中找到 "OmniHand-ToolBox",或在终端执行 omnihand-toolbox 启动。
b. 卸载:
Bash |
本手册对应上位机软件版本 v2.7.2(实际版本显示在软件标题栏,以及主界面设备信息区的"上位机版本"一行)。
6.3 登录界面
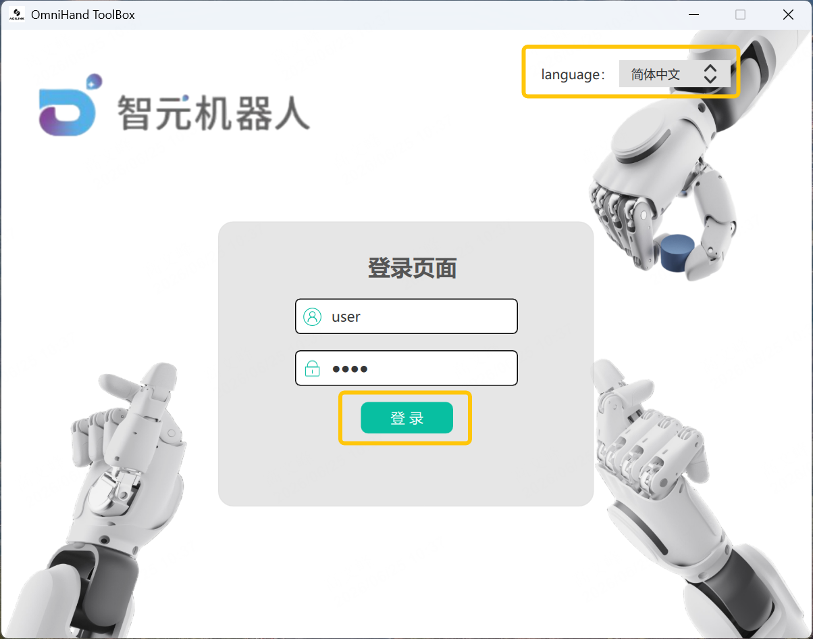
启动后进入登录界面。账号与密码已默认预填为 user / user,直接点击"登 录"按钮即可进入主界面,无需手动输入。界面右上角的"language"下拉框可切换界面语言,目前支持简体中文与 English。
6.4 主界面
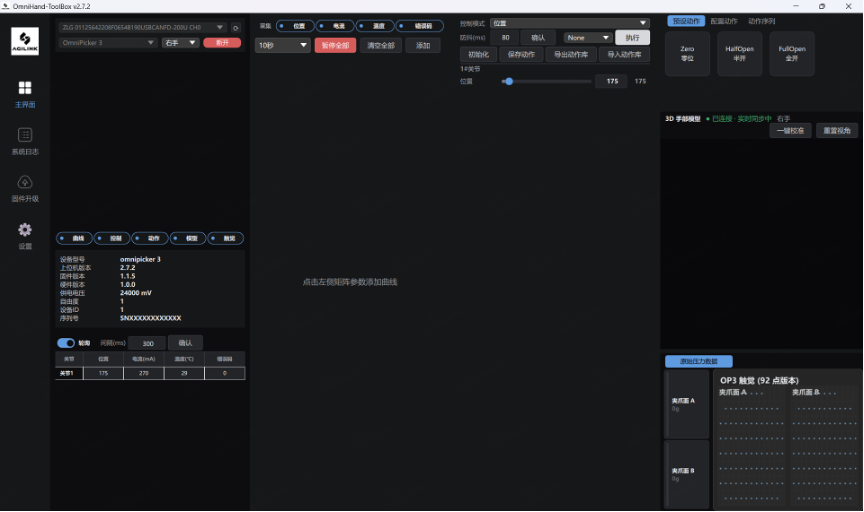
6.4.1 界面布局
登录后进入主界面。窗口自左向右分为五个区域:
• 左侧导航栏:主界面、系统日志、固件升级、设置。
• 设备列(第一列):快速连接(见 6.4.2)、显示开关、设备信息(见 6.4.3)、关节状态矩阵与轮询(见 6.4.4)。
• 曲线列(第二列):采集开关与实时曲线(见 6.4.5)。
• 控制列(第三列):控制模式、防抖、动作方案与夹爪位置滑块(见 6.4.6)。
• 动作与触觉列(第四列):预设动作 / 配置动作 / 动作序列三个标签页(见 6.4.7),下方为夹趾触觉显示区(见 6.4.9)。
设备信息上方有一排五个显示开关:曲线、控制、动作、模型、触觉。取消勾选即可隐藏对应分栏,把屏幕空间让给其他区域;其中"触觉"开关在隐藏区域的同时会停止触觉数据采集。
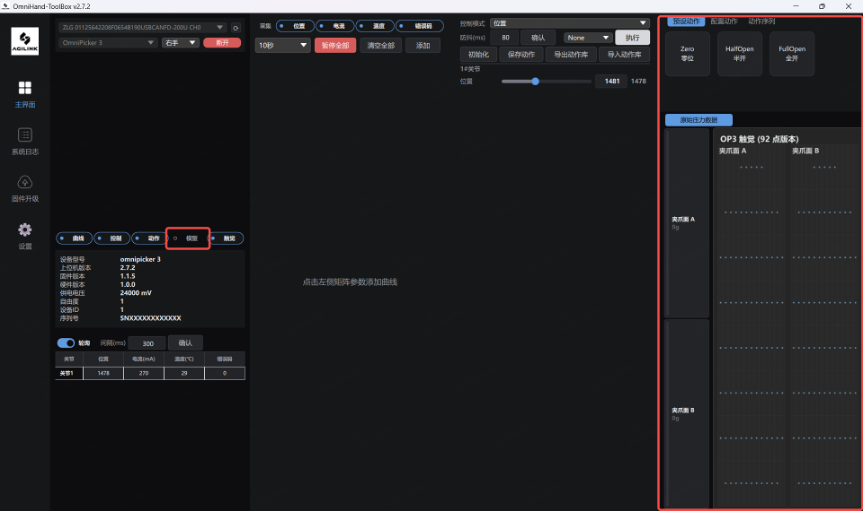
OmniPicker 3 不提供三维模型资源,"模型"开关可保持不勾选。低分辨率屏幕上建议只保留当前需要的分栏。
6.4.2 快速连接
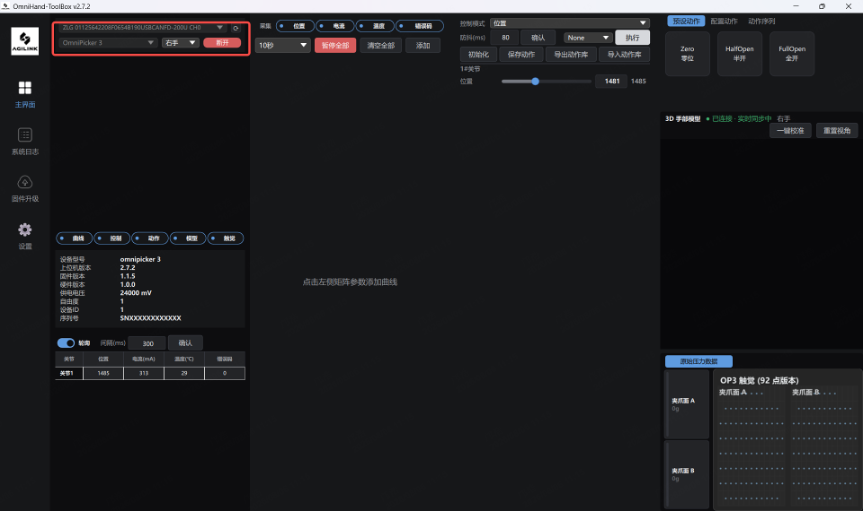
1. 接通夹爪电源,通过 USB 转 CANFD 盒将夹爪以 CAN-FD 方式接入电脑。
2. 在设备下拉框中选择已识别到的 CANFD 设备;若显示"未发现设备",点击右侧 ⟳ 刷新。
3. 选择产品型号(OmniPicker 3);夹爪不分左右手,左右手下拉框可任意选择。
4. 点击"连接"。握手成功后,设备信息区显示真实设备信息,按钮变为红色的"断开"。
如需设置更详细的连接参数(CAN 索引、通道等),可使用左侧导航的"设置"页(见 6.7)。 |
连接失败排查:
1. 已识别到设备但连接状态仍为"未连接":关闭上位机重试,或确认 CANFD 驱动是否正确安装。
2. 设备下拉框无设备:依次检查 CANFD 盒驱动是否安装、设备是否正常供电、线束 / 接头是否接触良好、CAN 索引与通道是否选择正确。
6.4.3 设备状态
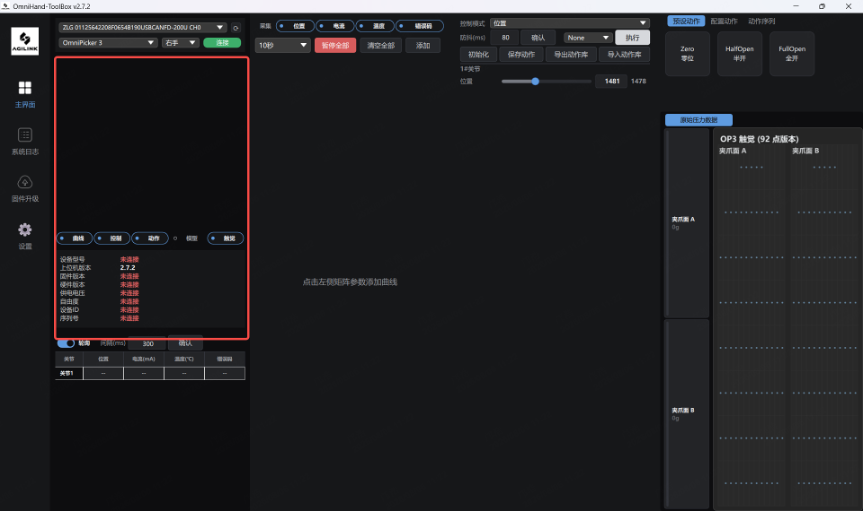
设备信息:显示设备型号、上位机版本、固件版本、硬件版本、供电电压、自由度、设备 ID、序列号共 8 项。未连接时除"上位机版本"外均显示红色"未连接"。
OmniPicker 3 不提供"使能 / 失能"按钮,连接后即可直接控制。 |
6.4.4 关节状态矩阵与轮询
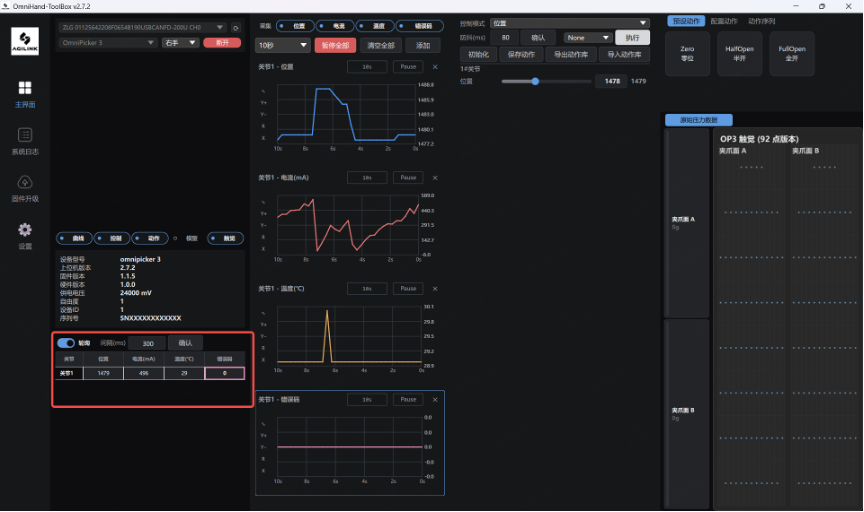
设备信息下方是关节状态矩阵,显示位置、电流(mA)、温度(℃)、错误码四项实时数据。OmniPicker 3 为单轴夹爪,矩阵只有一行。未连接时各项显示"--"。
• 轮询开关:开启后软件按设定周期向夹爪读取上述数据;关闭后停止发送周期读取请求,矩阵与曲线停留在最后一次读到的数值,不再刷新。
• 间隔(ms):轮询周期,默认 300 ms,修改后点击"确认"生效。周期越短总线负载越高,一般保持默认值即可。
点击矩阵中的某个参数单元格,可将该项数据直接添加为一条实时曲线(见 6.4.5)。
6.4.5 实时曲线
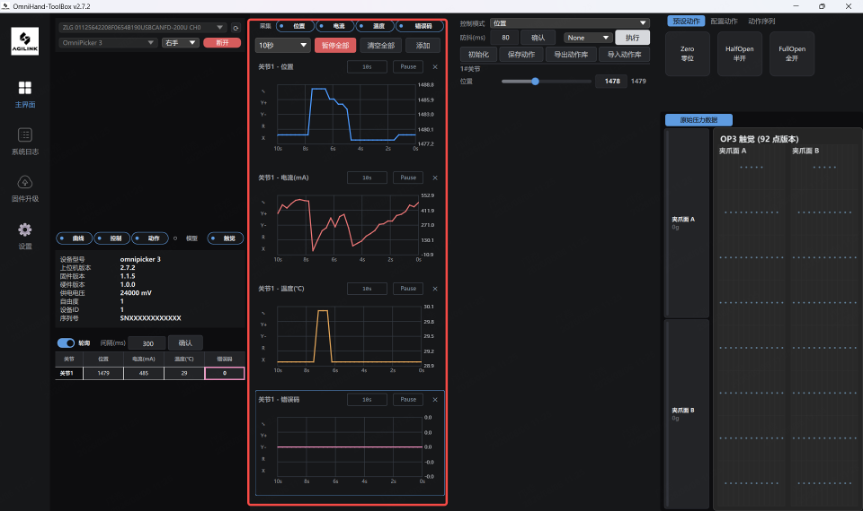
曲线列顶部为采集开关:位置、电流、温度、错误码。取消勾选某一项后,该项数据停止更新,对应曲线冻结。
其下一行为曲线工具栏:
• 时间窗下拉框:横轴显示时长,可在 1 秒到 60 秒的若干档位中选择。
• 暂停全部 / 继续全部:暂停或恢复所有曲线的刷新。
• 清空全部:清空所有曲线已绘制的数据。
• 添加:弹出"添加曲线"对话框,选择参数后新增一条曲线。可选参数为位置、电流、温度、速度、力矩、错误码等。
曲线区为空时显示提示"点击左侧矩阵参数添加曲线"。每条曲线自带一组按钮,可单独暂停、清空、缩放纵轴、复位视图、关闭,也可拖动调整上下顺序。
6.4.6 夹爪控制
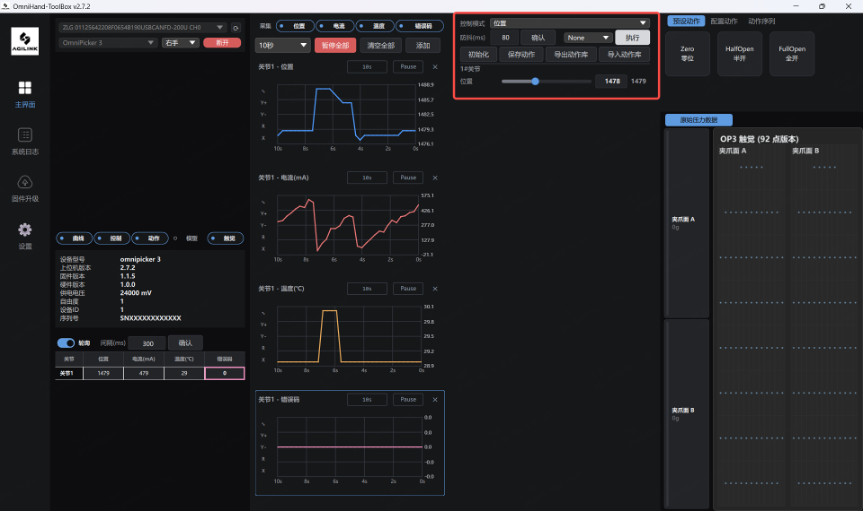
OmniPicker 3 为单轴夹爪,控制区只有一条位置滑块,用于控制夹爪开合。
控制模式:提供两种模式,切换后只显示并下发该模式所需的参数。
模式 | 下发参数 | 说明 |
位置 | 位置 | 默认模式,只控制夹爪目标位置 |
位置+力矩 | 位置、力矩(mA) | 在位置基础上限制夹爪运动的力矩电流,单位 mA |
防抖(ms):拖动滑块时向夹爪下发位置命令的最小时间间隔,修改后点击"确认"生效。设为 0 时滑块每次变化都会立即下发,拖动过快会产生大量报文;设为大于 0 的值时,拖动过程中每达到一次间隔下发一次位置。
动作方案下拉框:列出可用的自定义动作,选中后滑块跳到该动作保存的位置。首项"None"表示不选择任何动作。在列表中右键某一行,或点击悬停时出现的 ✕,可删除该动作。
执行:把当前滑块的位置发送到夹爪。
功能按钮:
• 初始化:让夹爪回到连接时的初始位置。
• 保存动作:将当前滑块位置保存为一个自定义动作,点击后输入动作名称即可;保存后出现在"动作方案"下拉列表中。此时动作只存在于软件内部,需配合"导出动作库"才能保存成文件。
• 导出动作库:把动作方案中的全部自定义动作导出为一个 .json 文件(见 6.4.8)。
• 导入动作库:从 .json 文件读取动作并写入动作方案。若文件中存在同名动作,导入前会弹出确认框列出将被覆盖的动作。
位置滑块:滑块上方标出轴号("1#关节"),下方是目标值输入框与当前反馈值。拖动滑块即可实时控制夹爪开合;也可在输入框中输入目标位置后按回车生效。位置为电机位置刻度,取值范围 0 ~ 4095,对应夹爪从闭合到全开的行程,开合时间等本体参数见 2.3.1。
6.4.7 预设动作、配置动作与动作序列
第四列顶部为三个标签页。
预设动作
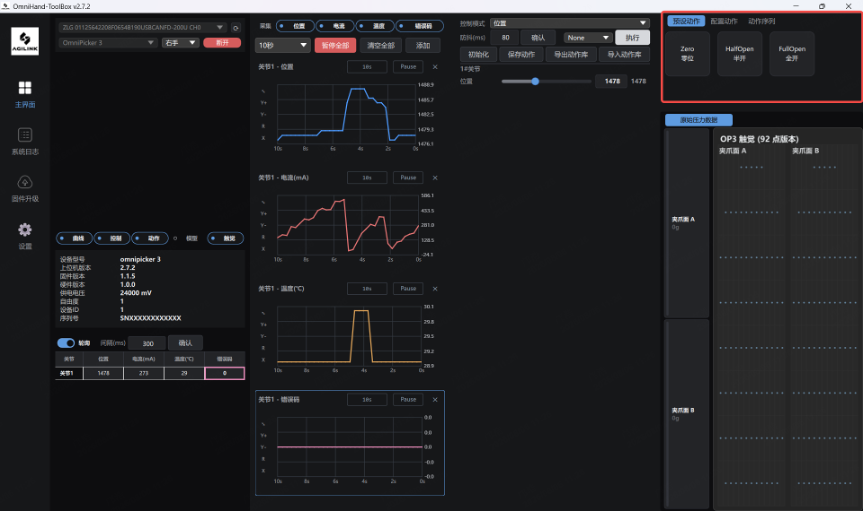
列出 SDK 内置的固定动作:零位、半开、全开。点击任一按钮即可让夹爪快速到位,内置动作不可修改。
配置动作
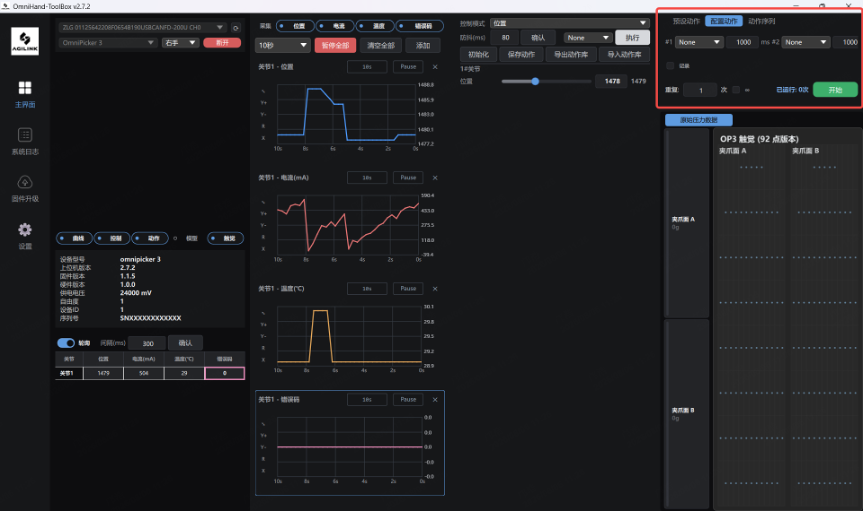
用于把多个已保存动作组成一组循环执行:
1. 点击"添加"新增一行,在该行下拉框中选择一个动作方案中的动作,并填写该动作执行后的间隔时间(单位 ms)。可按需增删行数。
2. 勾选"记录"后,开始动作时会把运行数据写入 CSV 文件,文件路径显示在勾选框右侧;不勾选则只回放不记录。
3. 在"重复"框中填写循环次数,或勾选"∞"表示无限循环。
4. 点击"开始"按顺序循环执行该组动作,界面显示已运行次数;再次点击"停止"终止。
动作序列
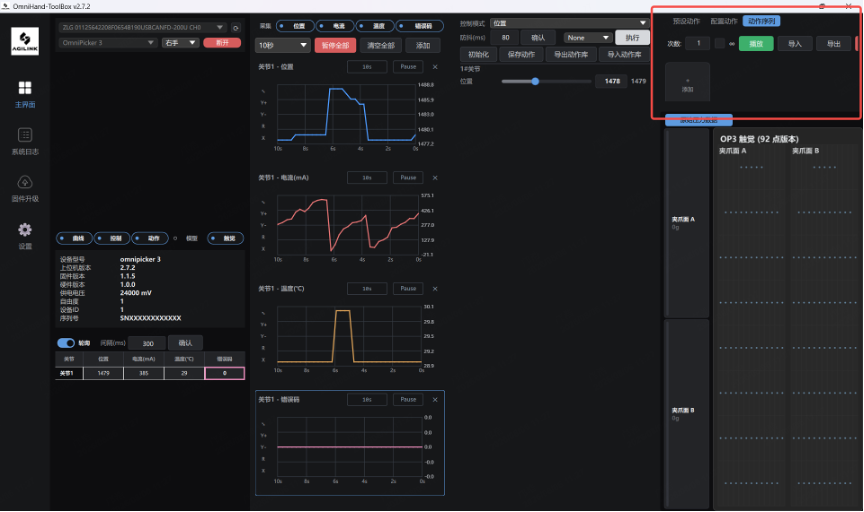
用于编排一条由多个步骤组成的动作序列:
• 添加步骤:弹出对话框,在"选择动作来源"中选择一个自定义动作或内置预设,并填写"间隔时间(ms)",确定后追加到步骤列表。
• 次数 / ∞:设置整条序列的重复次数,或勾选"∞"无限循环。
• 播放 / 停止:按步骤顺序执行序列。
• 导入 / 导出:把当前序列保存为文件,或从文件载入序列。
• 清空:清除当前序列的所有步骤,操作前会弹出确认框。
6.4.8 动作库文件(JSON)
动作方案中的自定义动作可通过 6.4.6 的"导出动作库"保存为 JSON 文件,便于下次继续使用或在多台电脑之间迁移。
手动编辑动作文件时,整个文件是一个 JSON 数组,每个动作为一个 JSON 对象,对象之间用逗号分隔,对象内容放在大括号中。对象字段:
• name:动作名称。
• pos_axis_1:夹爪的目标位置。OmniPicker 3 为单轴,只有这一个位置字段,取值范围与 6.4.6 的位置滑块一致。
Plain Text |
6.4.9 夹趾触觉显示
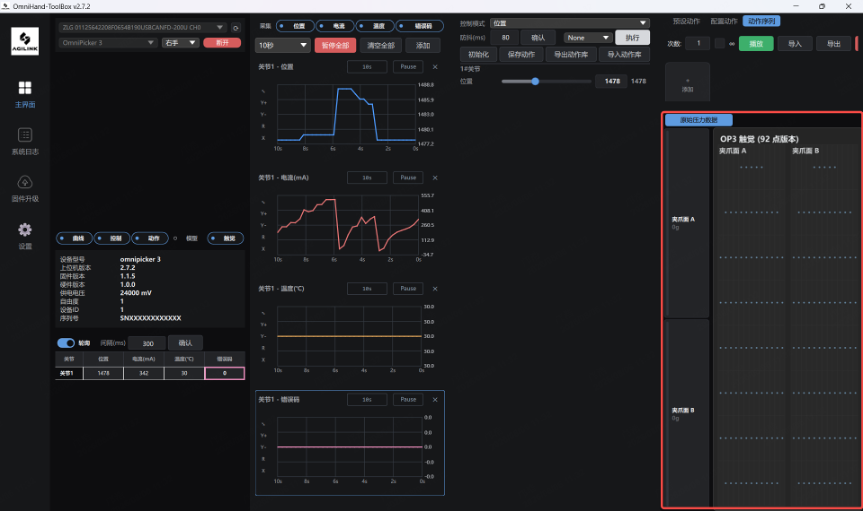
OmniPicker 3 的夹趾带触觉传感器,其规格见 2.3.2。勾选"触觉"开关(默认勾选)后,在 CAN-FD 连接状态下该区域显示实时触觉数据:
• 左侧分区读数:按 夹爪面 A、夹爪面 B 两个分区,各显示该面当前受力的合计值(单位 g)。数值左边的色条随受力由蓝转红,便于一眼看出哪一面正在接触物体。
• 右侧热力图:左右并排显示两个夹爪面的受力分布,每个小格对应该面上的一个触觉测点,颜色越偏红表示该点受力越大,受力测点上直接显示数值。热力图排布与所配触觉传感器的实际点位一致,上方标注了当前的点数版本。
未连接或未接入触觉数据时,该区域显示"等待 OP3 触觉数据…";不需要时可取消勾选"触觉"开关将其隐藏。
6.5 系统日志
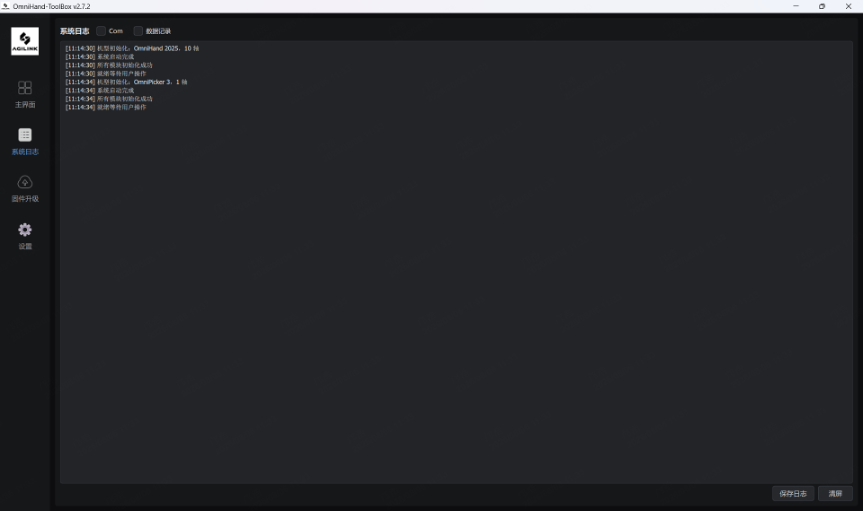
"系统日志"页记录机型初始化、连接、控制模式切换、动作执行、固件升级等运行信息,新日志自动滚动到底部。
• Com:勾选后记录通信收发的详细信息。
• 数据记录:勾选后把运行数据记录为 CSV 文件,文件路径显示在勾选框右侧。
• 保存日志:把当前日志内容导出为文本文件。
• 清屏:清空当前日志显示。
6.6 固件升级
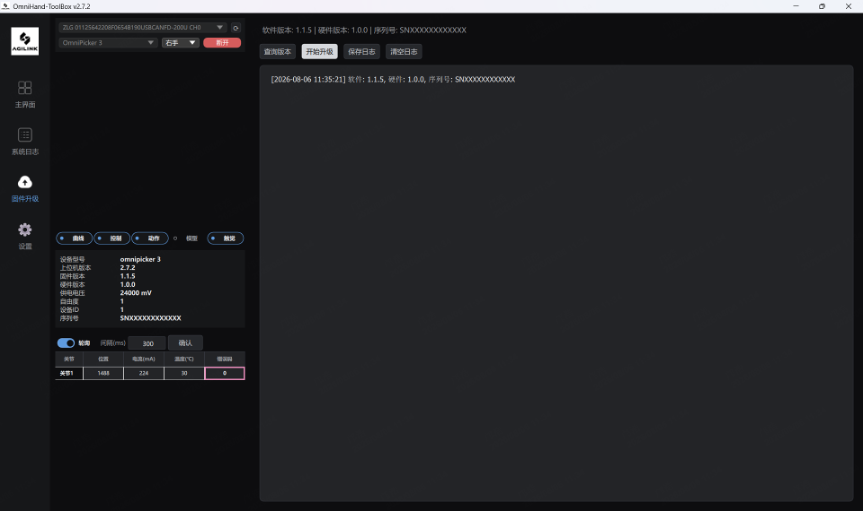
固件升级页与主界面共用第一列的连接与设备信息区,右侧为升级操作区,顶部一行显示软件版本、硬件版本与序列号。升级步骤:
1. 先确认设备处于已连接状态。
2. 点击"查询版本",查看当前软件版本、硬件版本、序列号等信息。
3. 点击"开始升级",选择已下载的固件文件.bin,开始升级。
4. 升级过程通过日志打印,请耐心等待升级完成;成功后日志会显示升级完成、重启等提示字样。
5. 如显示升级失败,可再次点击"开始升级"重试。
其他按钮:保存日志(导出为 .txt 文件)、清空日志。
未选择固件文件时不会启动升级;升级中断或失败时日志会保留失败信息,请根据提示重新连接后重试。 |
6.7 设置(设备连接)
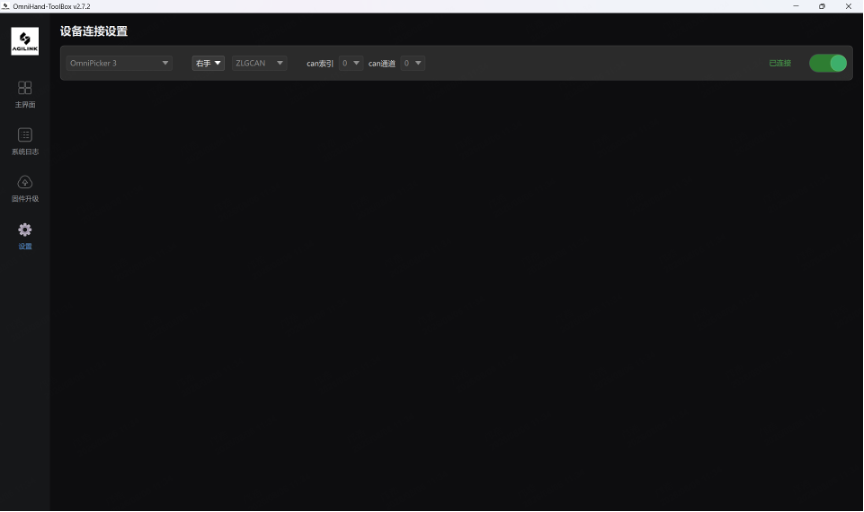
"设置"页提供完整的连接参数配置:
• 产品:选择 OmniPicker 3。
• 左右手:夹爪不分左右,按实际选择即可。
• 连接方式:ZLGCAN 与 HCAN,Linux 下另有 SocketCAN,均为 CAN-FD 方式。夹爪本身的通讯接口见 4.2,上位机侧的 RS485 连接暂不提供,后续版本适配。
• can 索引 / can 通道:与所用 USB-CANFD 盒保持一致(默认 0 / 0)。
• 右侧开关用于连接 / 断开,左边的文字显示当前状态:"未连接""连接中…""连接失败"或"已连接"。
• CAN-FD 通信参数由软件按第 5 章约定的固定值下发,无需手动设置。
连接成功后,产品、连接方式与连接参数会置灰不可改,需要修改时先断开连接。 |
本说明书持续更新。其他手册未说明事项,敬请查阅官网或联系客户服务团队获取信息。
